Buyeo Drone Education Center

Les technologies clés de contrôle d’UAV de D-AIR,
pour accomplir chaque mission, même en conditions extrêmes

Au-delà du simple vol, nous associons vision par IA et contrôle de précision pour offrir les solutions les mieux adaptées à la sécurité des industries et des services publics.

Autonomous Flight

Solution de vol autonome avancé

Système de vol autonome de très haute précision fondé sur la fusion de capteurs et le contrôle dynamique

Le vol est standardisé, indépendamment de l’expérience du pilote. Grâce au RTK-GPS et à la fusion multi-capteurs (Sensor Fusion), nos appareils permettent un vol ainsi que des décollages et atterrissages automatiques d’une précision centimétrique. Chaque vol peut ainsi reprendre la même trajectoire, ce qui facilite l’analyse par superposition des séries temporelles collectées. Un algorithme d’évitement d’obstacles en temps réel fondé sur la reconnaissance 3D du terrain réduit en outre au minimum le risque de perte d’appareil et diminue les coûts liés aux nouvelles prises de vue.

Éléments technologiques clés

Solution de vol autonome avancé
Fusion multi-capteurs Multi-Sensor Fusion
L’analyse intégrée de données issues de capteurs hétérogènes permet d’estimer et de contrôler avec précision l’attitude et la position 3D de l’appareil, quelles que soient les conditions.
Logique de contrôle de vol optimisée Flight Control Logic Design
Un calculateur de vol (FCC) intégrant des technologies robotiques avancées, associé à une conception d’appareil optimisée, maximise la stabilité d’exploitation et les performances de pilotage.
Balayage étendu et perception de l’environnement Automated Flight & Scanning
Avec une capacité de détection de 135° de part et d’autre de l’axe avant (270° au total) dans un rayon pouvant atteindre 200 m, l’appareil balaie en temps réel le relief et les obstacles sur sa trajectoire pour un vol automatique sûr.

AI Vision & Anomaly Detection

Solution de vision intelligente et de détection d’anomalies

Système d’analyse tout temps des objets et des anomalies par apprentissage profond

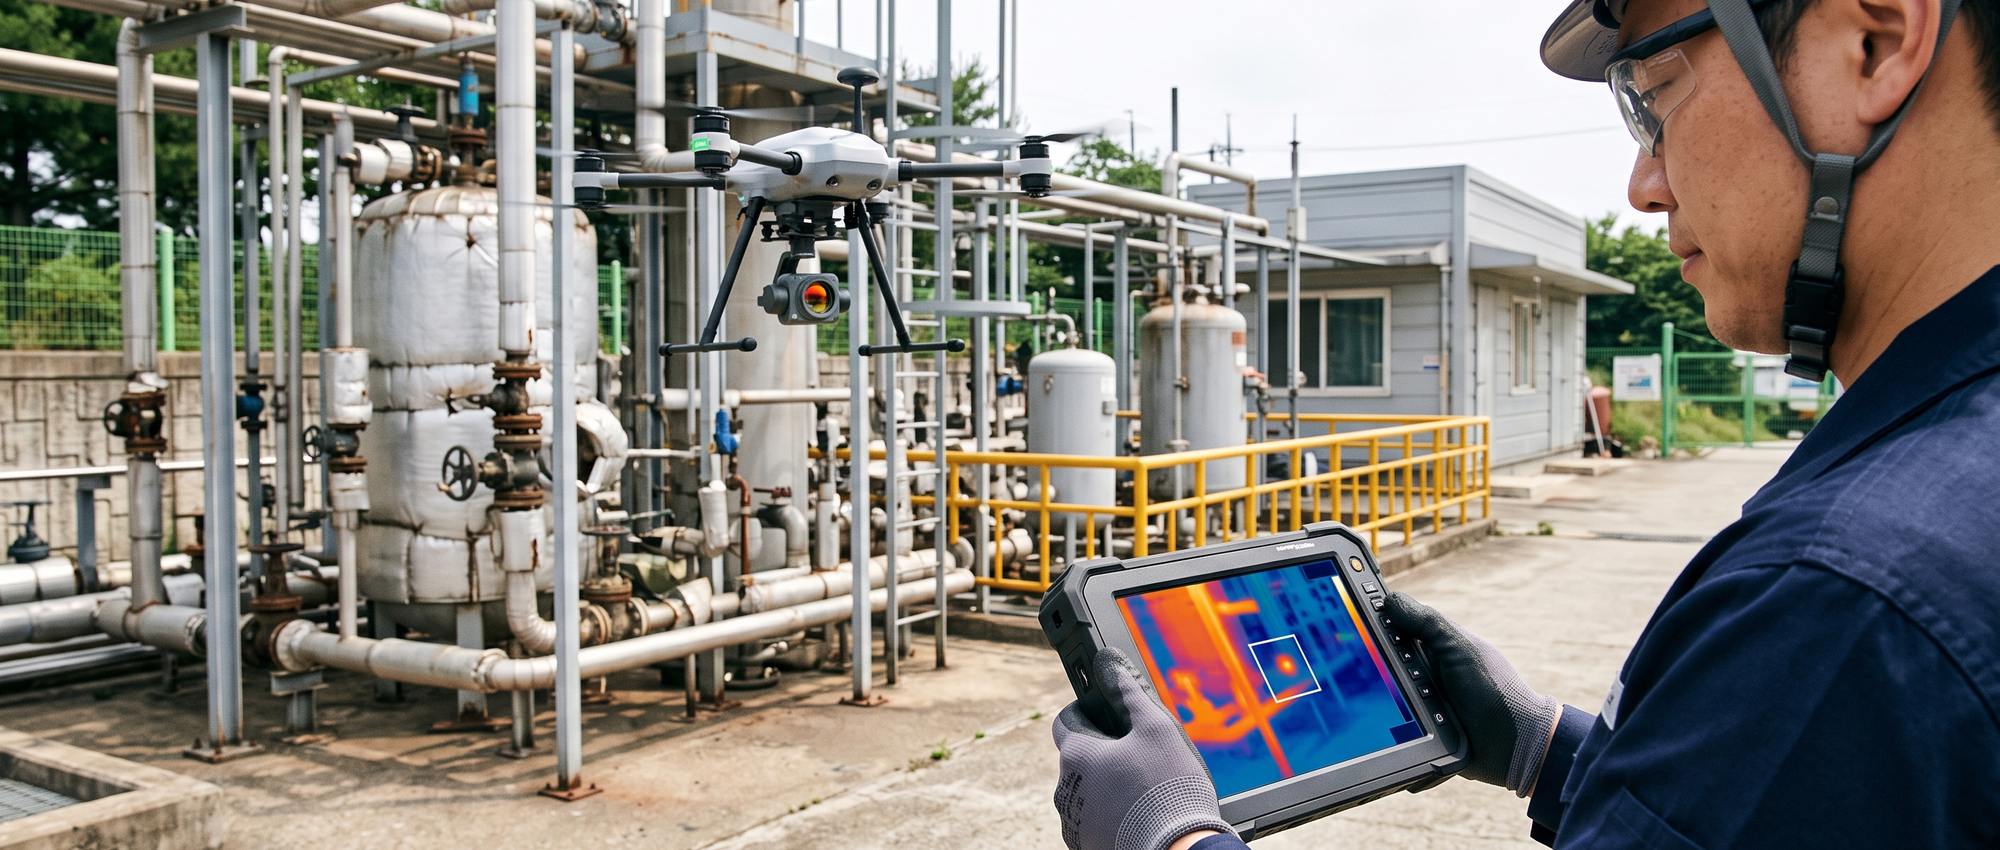
Nous dépassons les limites physiques de la surveillance à l’œil nu et optimisons les ressources de supervision. En associant caméras EO/IR haute résolution et capteurs thermiques à l’analyse par vision et apprentissage profond, le système identifie 24 h/24, de jour comme de nuit, les menaces telles que fuites de gaz, incendies, microfissures ou mouvements anormaux. Les anomalies détectées sont immédiatement signalées au centre de supervision pour une réponse proactive aux risques ; en préservant les délais d’intervention critiques, le système réduit au minimum les pertes potentielles et les coûts de remise en état.

Éléments technologiques clés

Solution de vision intelligente et de détection d’anomalies
Détection d’objets et d’anomalies par vision par ordinateur Computer Vision Analytics
Des algorithmes avancés de traitement d’image en temps réel reconnaissent les comportements anormaux et suivent les objets cibles avec précision et sans latence.
Système de balayage LiDAR haute performance High-Speed LiDAR Scanning
Même lors de vols ou de déplacements à grande vitesse des véhicules sans pilote, le bruit est réduit au minimum pour des relevés et une cartographie 3D précis.
Synchronisation des données vidéo et capteurs en temps réel Real-Time Data Synchronization
Même en déplacement rapide, une synchronisation des données sans coupure (Seamless) et à très faible latence entre les véhicules sans pilote, les équipements portables des intervenants et le système de supervision offre un environnement de supervision intégré et complet.

BVLOS Control

Supervision à distance hors vue

Solution de supervision UAV longue portée sur de vastes zones, via des réseaux de communication multiples

Les missions hors vue (BVLOS) sont prises en charge : de vastes infrastructures sont inspectées et contrôlées à distance, sans envoyer de pilote sur site. Un réseau de communication multiple associant réseaux publics (LTE/5G) et liaison RF de secours réduit au minimum les zones blanches et permet un contrôle en temps réel à latence (Latency) réduite au minimum, même hors de portée visuelle et sur de longues distances. Grâce à une architecture d’exploitation en essaim permettant à un seul opérateur de superviser plusieurs appareils (1-to-N), de vastes zones sont couvertes rapidement sans intervention supplémentaire, pour une efficacité opérationnelle élevée.

Éléments technologiques clés

Supervision à distance hors vue
Logiciel de contrôle au sol fondé sur l’IA Advanced GCS
Des algorithmes de traitement vidéo en temps réel, comme le suivi d’objets et la reconnaissance de comportements anormaux, sont intégrés à une interface de supervision (UI) intuitive, pour une compréhension immédiate de la situation et une aide à la décision.
Intégration des infrastructures de communication Network Integration
Un module de communication optimisé pour le relief et les infrastructures de communication coréens, intégré à l’appareil, maintient une liaison de contrôle à distance stable, sans contrainte de distance.
Continuité de mission intelligente et gestion de la sécurité Fail-Safe & Contingency
En cas d’anomalie de communication, le système bascule immédiatement et automatiquement sur la liaison de secours (Fail-over). Si toutes les liaisons de secours sont coupées ou en cas de situation critique, comme une batterie faible, un dispositif de protection multiniveau déclenche le retour automatique (RTH) vers un point d’urgence prédéfini et un atterrissage sûr.

Unmanned Helicopter Control

Système de contrôle de précision pour hélicoptères sans pilote

Solution de contrôle dédiée aux hélicoptères, pour s’affranchir des contraintes météo et réaliser des missions à haut rendement

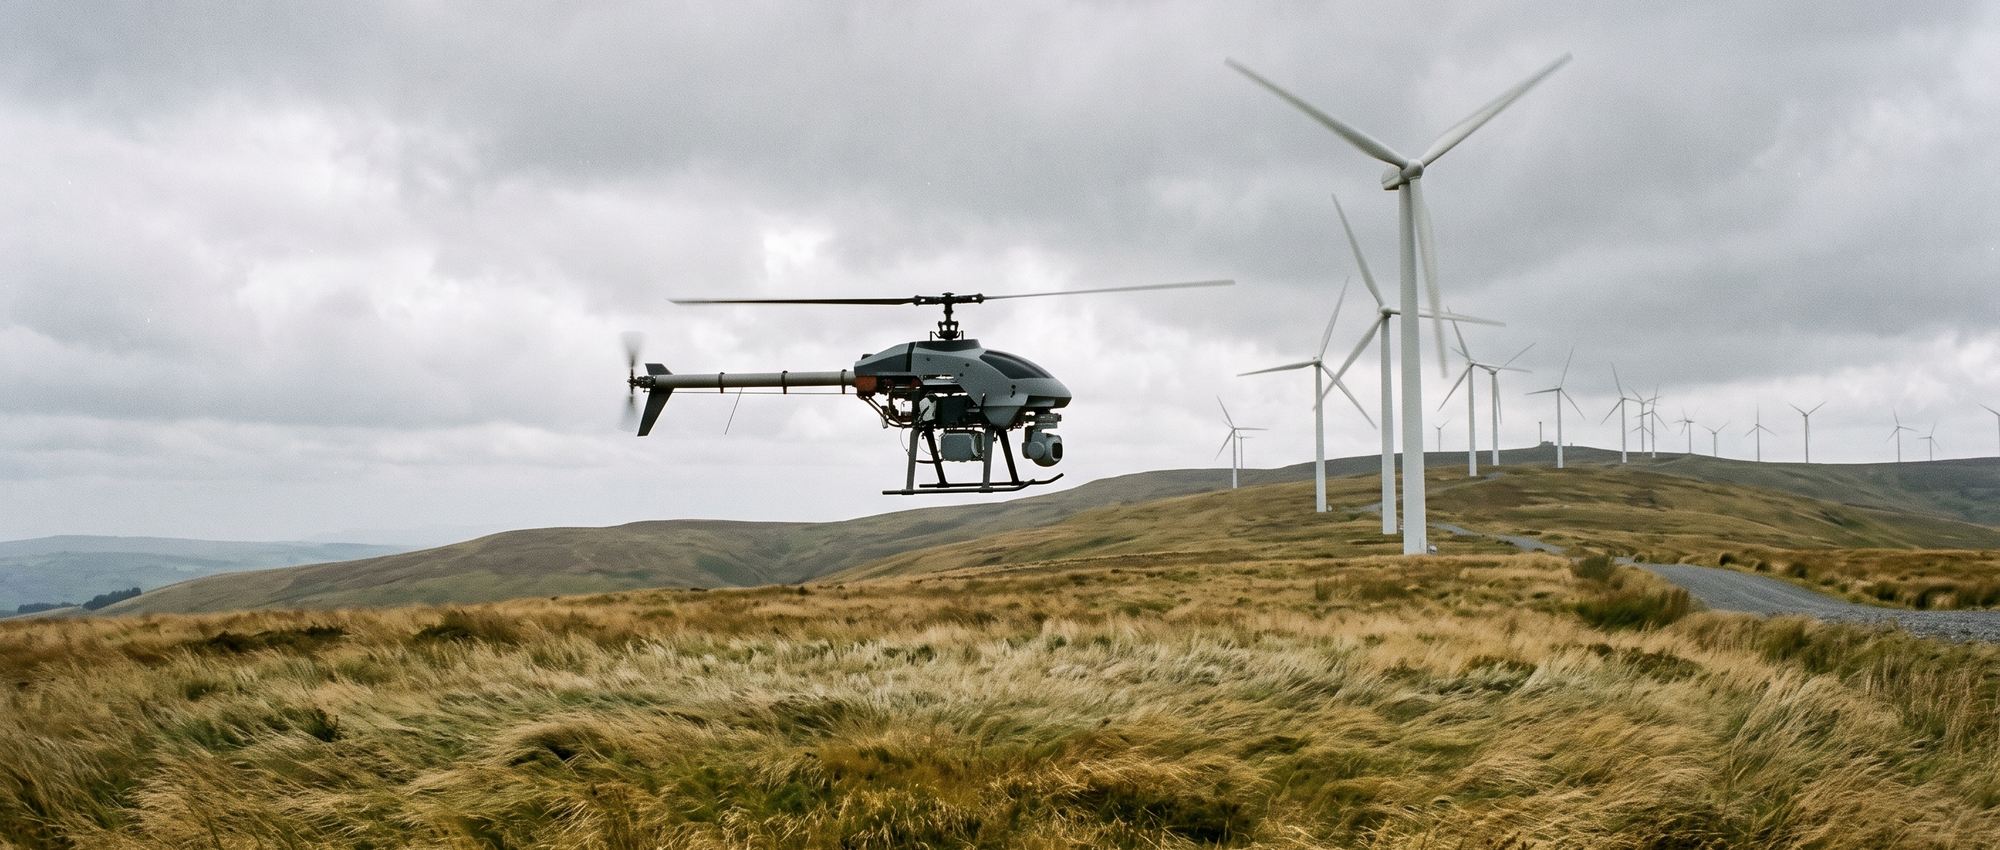
Les risques de retard et de perturbation du planning liés à la météo sont réduits. Grâce à une capacité d’emport de charges utiles (Payload) lourdes et à une technologie de contrôle de précision offrant une excellente résistance au vent, l’endurance est nettement supérieure à celle des multicoptères classiques et la couverture atteignable en une seule sortie est étendue. Le contrôle par équilibrage dynamique (Dynamic Balancing) réduit au minimum les vibrations de l’appareil pour collecter des données de haute qualité, et permet de respecter strictement les cycles d’inspection des infrastructures essentielles, quelles que soient les conditions météorologiques.

Compétences technologiques clés

Système de contrôle de précision pour hélicoptères sans pilote
Système électrique à haut rendement Electric-Powered Flight Technology
L’association de technologies avancées de vol à propulsion électrique et d’une conception allégée réduit le coût de fabrication initial (CAPEX) ainsi que les coûts d’exploitation et de maintenance à long terme (OPEX).
Conception d’appareils lourds à usage spécial 25kg+ Heavy-Lift Platform
Nous maîtrisons en interne la conception et la fabrication de grands hélicoptères sans pilote conformes à la catégorie 1 des appareils volants ultralégers (masse maximale au décollage supérieure à 25 kg), pour proposer des plateformes sur mesure adaptées aux missions à forte charge.
Plateforme polyvalente intégrant la robotique Robotics-Integrated System
En appliquant des technologies avancées de commande robotique aux systèmes de contrôle traditionnels des hélicoptères sans pilote, nous avons gagné en polyvalence et en évolutivité pour répondre avec souplesse à des sites industriels variés et à des missions complexes, au-delà d’un usage unique.

Enterprise Integration & Security

Intégration et sécurité des données d’entreprise

Interfaçage fluide avec l’infrastructure existante du client et préservation de l’intégrité

Nous fournissons une architecture d’intégration et de sécurité des données afin que les volumineuses données spatiales et vidéo collectées par les systèmes de vol sans pilote se traduisent directement en valeur métier. Elle s’intègre avec souplesse à votre infrastructure informatique existante pour une exploitation immédiate des données.

Compétences technologiques clés

Intégration et sécurité des données d’entreprise
Interfaçage des systèmes par API ouvertes Open API Integration
Les données collectées sont synchronisées en temps réel avec vos systèmes ERP, GIS (système d’information géographique) et EAM (gestion des actifs), au service de vos projets de jumeau numérique et d’usine intelligente.
Sécurité des données End-to-End Data Security & Encryption
Les données sont chiffrées sur l’ensemble de la chaîne appareil–réseau–centre de supervision (AES-256 notamment), ce qui réduit le risque de fuite de données industrielles sensibles.

Ce qui distingue la technologie D-AIR

Trois critères déterminent si une technologie résiste à l’épreuve du terrain.

Safety First

Sécurité

Un système à triple sécurité (Fail-safe) : retour automatique en cas de perte de liaison et atterrissage d’urgence si nécessaire.

Scalability

Évolutivité

Une architecture modulaire qui accueille facilement des équipements de mission variés : LiDAR, détecteur de gaz, haut-parleur, etc.

Reliability

Fiabilité

Des solutions adaptées au terrain, éprouvées lors de projets de démonstration et sur des bancs d’essai militaires et publics.

Architecture technologique

D-AIR développe des drones agents autonomes, capables de voir, de décider et d’agir par eux-mêmes. Lorsqu’une décision touchant à la sécurité ou à l’éthique est requise, le système permet à un humain d’intervenir dans cette décision.

Solutions et cas d’usageSolutions & Use Cases

  1. Les panneaux d’une centrale solaire sont photographiés à l’aide d’une caméra thermique ; les zones où la répartition de la température est anormale (points chauds, etc.) sont analysées afin de détecter les défauts.

  2. Les pales et le reste de l’aspect extérieur de l’éolienne sont photographiés sans interrompre son fonctionnement, afin de vérifier l’existence d’éventuels dommages. L’inspection d’une éolienne à l’arrêt faute de vent est également incluse.

  3. Par radiographie à rayons X, les défauts internes (fissures, etc.) des structures en hauteur (éoliennes, etc.) sont inspectés.

  4. Les drones et les stations d’accueil pour drones (base de décollage et d’atterrissage automatiques, et de recharge) sont contrôlés à distance, et leur état est surveillé en temps réel.

Technologies spécifiquesDomain-Specific

Synthétise les résultats d’inspection et rédige automatiquement le rapport destiné au client.

Évalue l’aptitude de chaque drone à exécuter la mission, notamment sur la base de sa charge utile, et affecte à la mission le drone adapté.

Technologie qui reconnaît les éoliennes, mesure et estime leur état, puis photographie et inspecte les pales.

Reconnaissance des éoliennes · prise de vue des pales

Assemblage d’images · détection d’anomalies

Technologie qui permet de surveiller, de contrôler et d’assister l’exécution des missions des drones.

Supervision de drones · supervision d’essaims de drones

Réalise de façon autonome la perception, la prise de décision et l’action, et confie la décision à un humain lorsqu’un jugement éthique ou une décision risquée est nécessaire.

  • Établit le plan d’exécution des missions de l’agent autonome à partir de l’objectif de la mission et de la situation environnante.

  • Exécute la mission planifiée par des actions concrètes.

  • Système qui réalise de façon autonome la perception, la prise de décision et l’action, et qui confie la décision à un humain lorsqu’un jugement éthique ou une décision risquée est nécessaire.

L’appareil vole par lui-même, sans intervention d’un pilote.

  • Combine les technologies de localisation, de cartographie et de planification de trajectoire pour voler de façon autonome, du décollage à l’atterrissage, sans intervention d’un pilote.

  • Vole le long de la surface d’une structure en maintenant une distance constante par rapport à celle-ci.

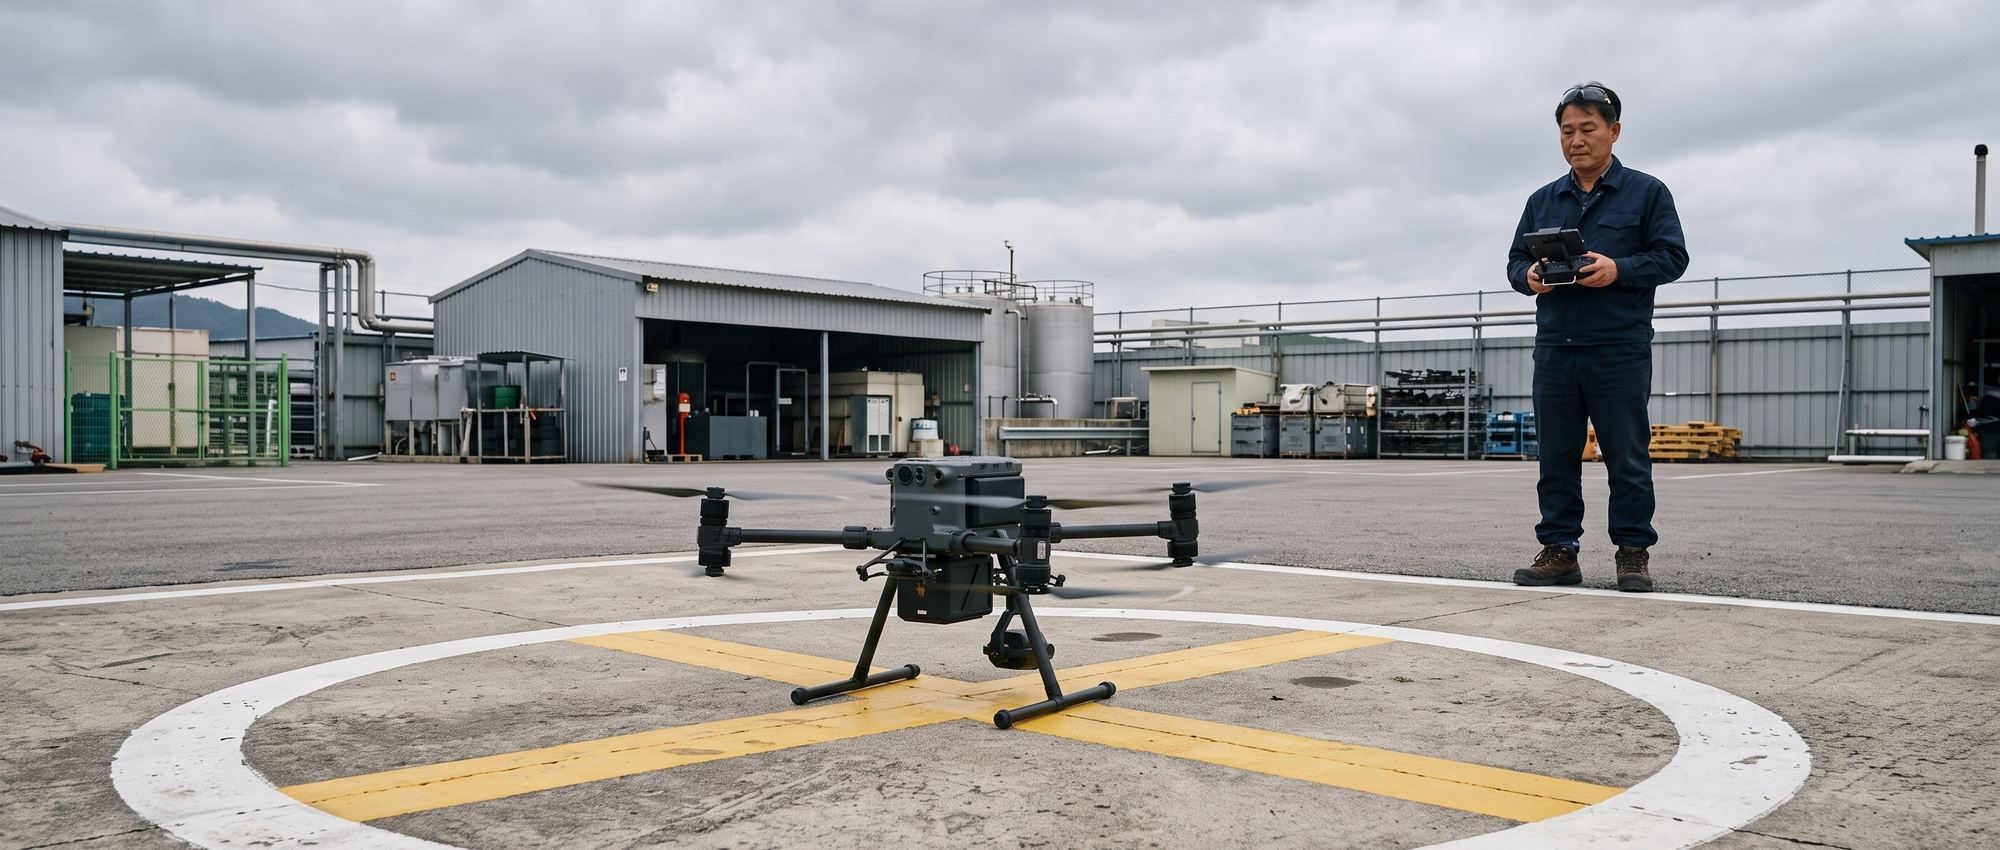
  • Décolle et atterrit à un emplacement désigné grâce à la reconnaissance par caméra.

En cas de situation dangereuse en cours de vol, l’appareil et son environnement sont protégés. L’appareil commence par éviter le danger de lui-même, puis demande une décision humaine sur la suite à donner.

  • En cas de coupure de la liaison de communication avec le centre de supervision, l’appareil retourne de lui-même à son point de décollage (RTH, Return-to-Home) ou atterrit automatiquement.

  • À l’approche d’un obstacle, la distance jusqu’à celui-ci est calculée afin de l’éviter.

  • Lorsqu’une situation dangereuse survient, elle est d’abord évitée de manière autonome afin d’assurer la sécurité, puis la décision de l’humain chargé de la supervision est demandée pour la suite à donner.

La trajectoire de déplacement jusqu’à la destination est générée à l’avance, en évitant les obstacles.

  • Génère les trajectoires de déplacement en environnement intérieur et extérieur.

  • Génère les trajectoires de vol autour des structures en hauteur.

La position de l’appareil est calculée et une carte de son environnement est élaborée.

  • Calcule la position de l’appareil.

  • Construit une carte de l’environnement alentour.

Les objets sont reconnus et les distances calculées à partir de données d’images et de nuages de points.

  • Distingue les objets individuels d’une image et isole la zone de chacun au pixel près.

  • Calcule, à partir d’images de caméra, la distance (profondeur) jusqu’aux objets proches.

  • Isole les objets individuels dans les données de nuage de points 3D (Point Cloud) collectées par LiDAR et en identifie le type.

L’environnement réel est reproduit virtuellement afin de développer et de valider les technologies. La validation précède l’application sur site.

  • Génère des données d’entraînement et de validation pour l’IA en synthétisant des images proches de la réalité.

  • Reproduit virtuellement le comportement de l’appareil et de l’environnement en appliquant les lois de la physique : gravité, inertie, collisions, etc.

Technologies de baseFoundation

La précision des données des capteurs est assurée.

  • Corrige les erreurs de mesure propres à chaque capteur ainsi que la position et l’orientation relatives entre capteurs afin d’assurer la précision des mesures.

  • Combine les données de plusieurs capteurs pour produire des informations plus précises et plus stables que celles d’un capteur seul.

Les données collectées depuis des positions et des points de vue différents sont alignées dans un système de coordonnées unique.

  • Aligne dans un même système de coordonnées les données de nuages de points 3D collectées depuis des positions et des points de vue différents.

  • Aligne dans un même système de coordonnées les images prises depuis des positions et des points de vue différents.

Les images sont reconnues et converties, et les modèles d’IA sont allégés.

  • Identifie le type et la position des objets cibles présents dans l’image.

  • Analyse l’image dans son ensemble et la classe dans l’une des catégories prédéfinies.

  • Classe chaque pixel de l’image dans une catégorie prédéfinie afin d’isoler les différentes zones.

  • Estime la pose (position et orientation) d’une cible, telle qu’un humain ou un objet, à partir d’une image.

  • Restitue des images haute résolution à partir d’images basse résolution.

  • Reconnaît les caractères présents dans une image et les convertit en données textuelles.

  • Technique d’allègement qui réduit la taille et la charge de calcul d’un modèle d’IA en diminuant la précision numérique de ses valeurs.

Les services et les applications sont mis en œuvre.

  • Traite et analyse les données d’images : amélioration de la qualité, filtrage, transformation, etc.

  • Traite et analyse les données de nuages de points 3D : suppression du bruit, filtrage, transformation, etc.

  • Traite et analyse les signaux de capteurs et les signaux vocaux : suppression du bruit, filtrage, transformation de fréquence, etc.

  • Traite et analyse les données de voix humaine.

  • Améliore la vitesse de traitement en s’appuyant notamment sur des GPU pour exécuter simultanément de grands volumes de calculs.

  • Traite en temps réel, sur l’ordinateur embarqué de l’appareil, les calculs d’IA et autres.

  • Visualise à l’écran les données spatiales et les modèles en trois dimensions.

  • Technologie visuelle immersive regroupant la réalité virtuelle (VR), la réalité augmentée (AR) et la réalité mixte (MR).

  • Développe l’interface utilisateur (UI) des services web.

  • Développe le serveur (back-end).

  • Développe des applications pour smartphones et tablettes.

  • Traite, analyse et visualise les données géolocalisées (cartes, coordonnées, etc.).

Les données sont émises, reçues et stockées à l’intérieur et à l’extérieur de l’appareil, ainsi qu’entre la supervision et les serveurs.

  • Transmet et reçoit en temps réel les données échangées entre les modules de l’ordinateur embarqué, par communication de type publication-abonnement (Publish-Subscribe).

  • Transmet et reçoit des données entre les drones d’un essaim, entre l’appareil et la station de contrôle au sol, et entre la supervision et les serveurs ou le cloud, par communication de type publication-abonnement et requête (Publish-Subscribe·Query).

  • Stocke, interroge et gère les données spatiales et les séries temporelles : résultats d’inspection, coordonnées GIS, télémétrie de vol, etc.

Situation en octobre 2026 Les technologies des couches inférieures servent de base à celles des couches supérieures

Découvrez les solutions concrètes
qui intègrent les technologies innovantes de D-AIR.


D-AIR

D-AIR Co., Ltd.  |  PDG Jeong Yeong-seok  |  N° d’immatriculation 415-87-02399
Rooms 220–221, Dowon Sangga Bldg., 216 Munhwa-ro, Naju-si, Jeollanam-do, Republic of Korea
Tél. 061v9-33dc1-69m5402062  |  E-mail daib8ndr6qtq402o20s@7onavekzr.c5nbtom
COPYRIGHT © D-AIR. ALL RIGHTS RESERVED.