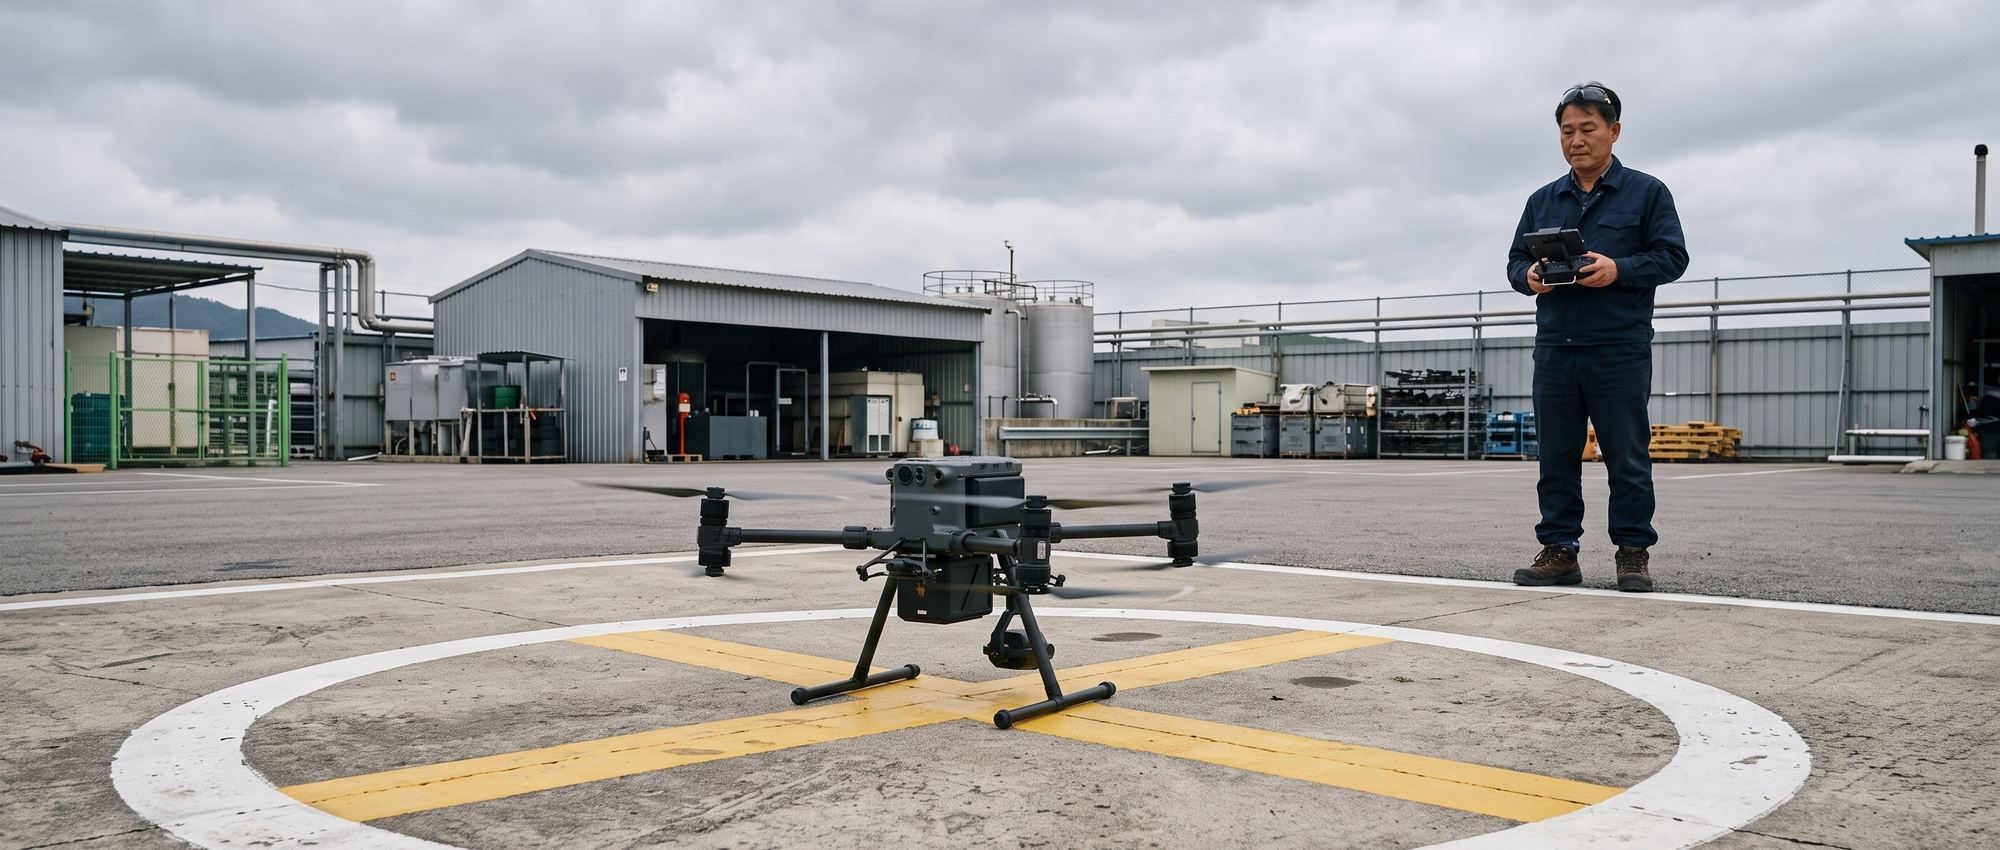
扶余无人机教育体验中心

在极端环境中也能完成任务的
D-AIR核心无人机控制技术

我们不止于单纯的飞行,而是融合AI视觉与精密控制技术,提供守护产业与公共安全的最佳解决方案。

Autonomous Flight

先进自主飞行解决方案

基于传感器融合及动力学控制的超精密自主飞行系统

实现不依赖操控人员熟练度的飞行标准化。通过RTK-GPS及多传感器融合(Sensor Fusion)技术,支持cm级精密飞行与自动起降。由此每次均可沿同一航线飞行,并支持对所采集时序数据进行叠加分析。此外,采用基于3D地形识别的实时避障算法,将机体损失风险降至最低,并降低因重复拍摄产生的运营成本。

核心技术要素

先进自主飞行解决方案
多传感器融合 Multi-Sensor Fusion
综合分析异构传感器数据,不受环境变量影响,精确估算并控制机体的三维姿态与位置。
优化的飞行控制逻辑 Flight Control Logic Design
通过集成先进机器人技术的飞行控制计算机(FCC)及与之优化匹配的机体设计,最大限度提升运行稳定性与操控性能。
广域扫描及环境感知 Automated Flight & Scanning
依托以机体前方中心为基准左右各135度(共270度)、最大半径200m的广域探测能力,实时扫描航线内的地形地物及障碍物,执行安全的自动飞行。

AI Vision & Anomaly Detection

智能视觉与异常检测解决方案

基于AI深度学习的全天候目标及异常征兆分析系统

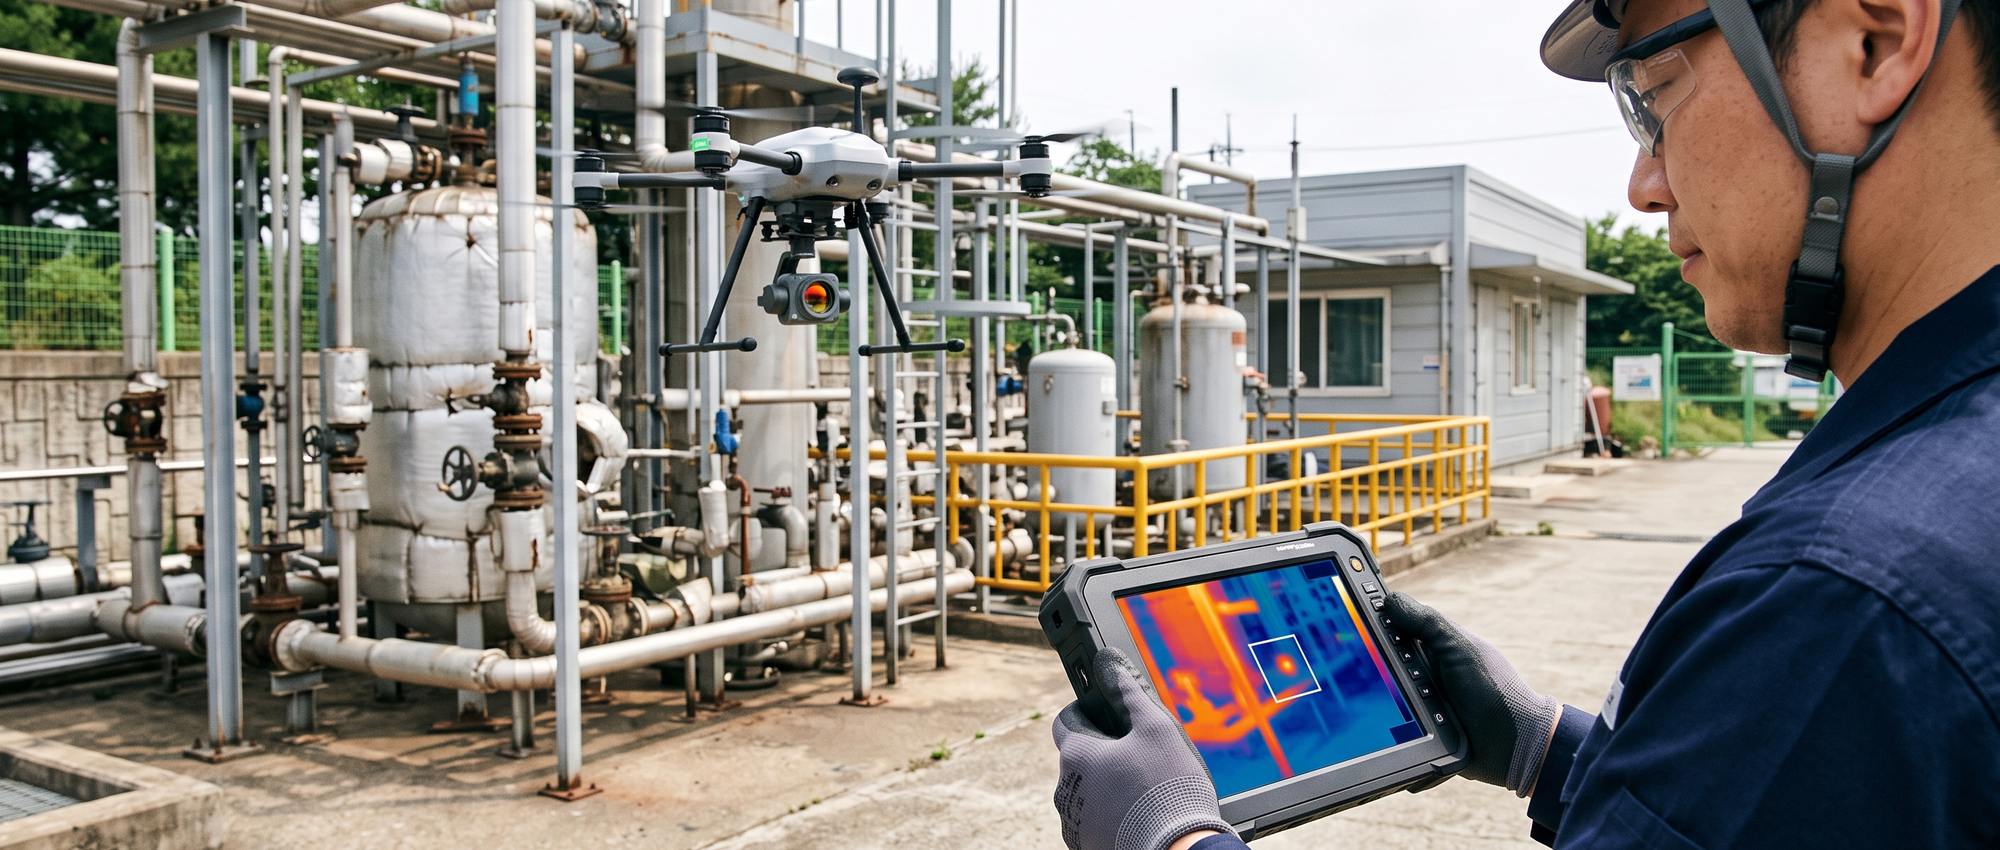
突破单纯肉眼管控的物理局限,优化管控人力资源。将高分辨率EO/IR相机及热成像传感器与深度学习视觉分析技术相结合,不受昼夜限制,24小时识别气体泄漏、火灾、微细裂纹、异常移动等威胁因素。检测到的异常征兆即时通报管控中心,构建前瞻性风险应对体系,并通过把握黄金时间,将潜在事故损失及事后修复成本降至最低。

核心技术要素

智能视觉与异常检测解决方案
基于计算机视觉的目标及异常检测 Computer Vision Analytics
采用先进的实时图像处理算法,无延迟、精确地执行异常行为模式识别及目标对象跟踪。
高性能LiDAR扫描系统 High-Speed LiDAR Scanning
即使在无人移动体高速飞行及行驶的环境中,也能将噪声降至最低,支持精密的三维(3D)空间数据测量及建图。
影像·传感器数据实时同步 Real-Time Data Synchronization
即使在高速移动环境中,也能实现无人移动体、作业人员可穿戴设备与管控系统之间无缝(Seamless)的超低时延数据同步,提供立体化的综合管控环境。

BVLOS Control

超视距远程管控

基于多通信网络的远距离·广域无人机管控解决方案

无需派遣现场操控人员,支持在远程对大范围基础设施进行检测与控制的超视距(BVLOS)任务环境。构建结合公网(LTE/5G)与RF备份网络的多通信网络,将通信盲区降至最低,即使在超出视距的远距离任务中,也可实现时延(Latency)最小化的实时控制。尤其是依托支持一人多机管控(1-to-N)的集群运行架构,无需额外出动即可迅速覆盖广域区域,带来较高的运营效率。

核心技术要素

超视距远程管控
基于AI的地面管控软件 Advanced GCS
在直观的管控界面(UI)中集成目标跟踪、异常行为识别等实时影像处理算法,支持即时的现场态势感知与决策。
通信基础设施集成技术 Network Integration
机体内置针对韩国地形特点与通信基础设施优化的通信模块,不受物理距离限制,保持稳定的远程控制网络。
智能任务持续及安全应对 Fail-Safe & Contingency
检测到通信异常征兆时,立即自动切换至备份网络(Fail-over)。当所有备用通信中断或出现电量不足等临界情况时,可自动返航(RTH)至预设的应急点并安全降落,具备多重防护体系。

Unmanned Helicopter Control

无人直升机精密控制系统

克服气象限制、实现高效任务执行的直升机专用控制解决方案

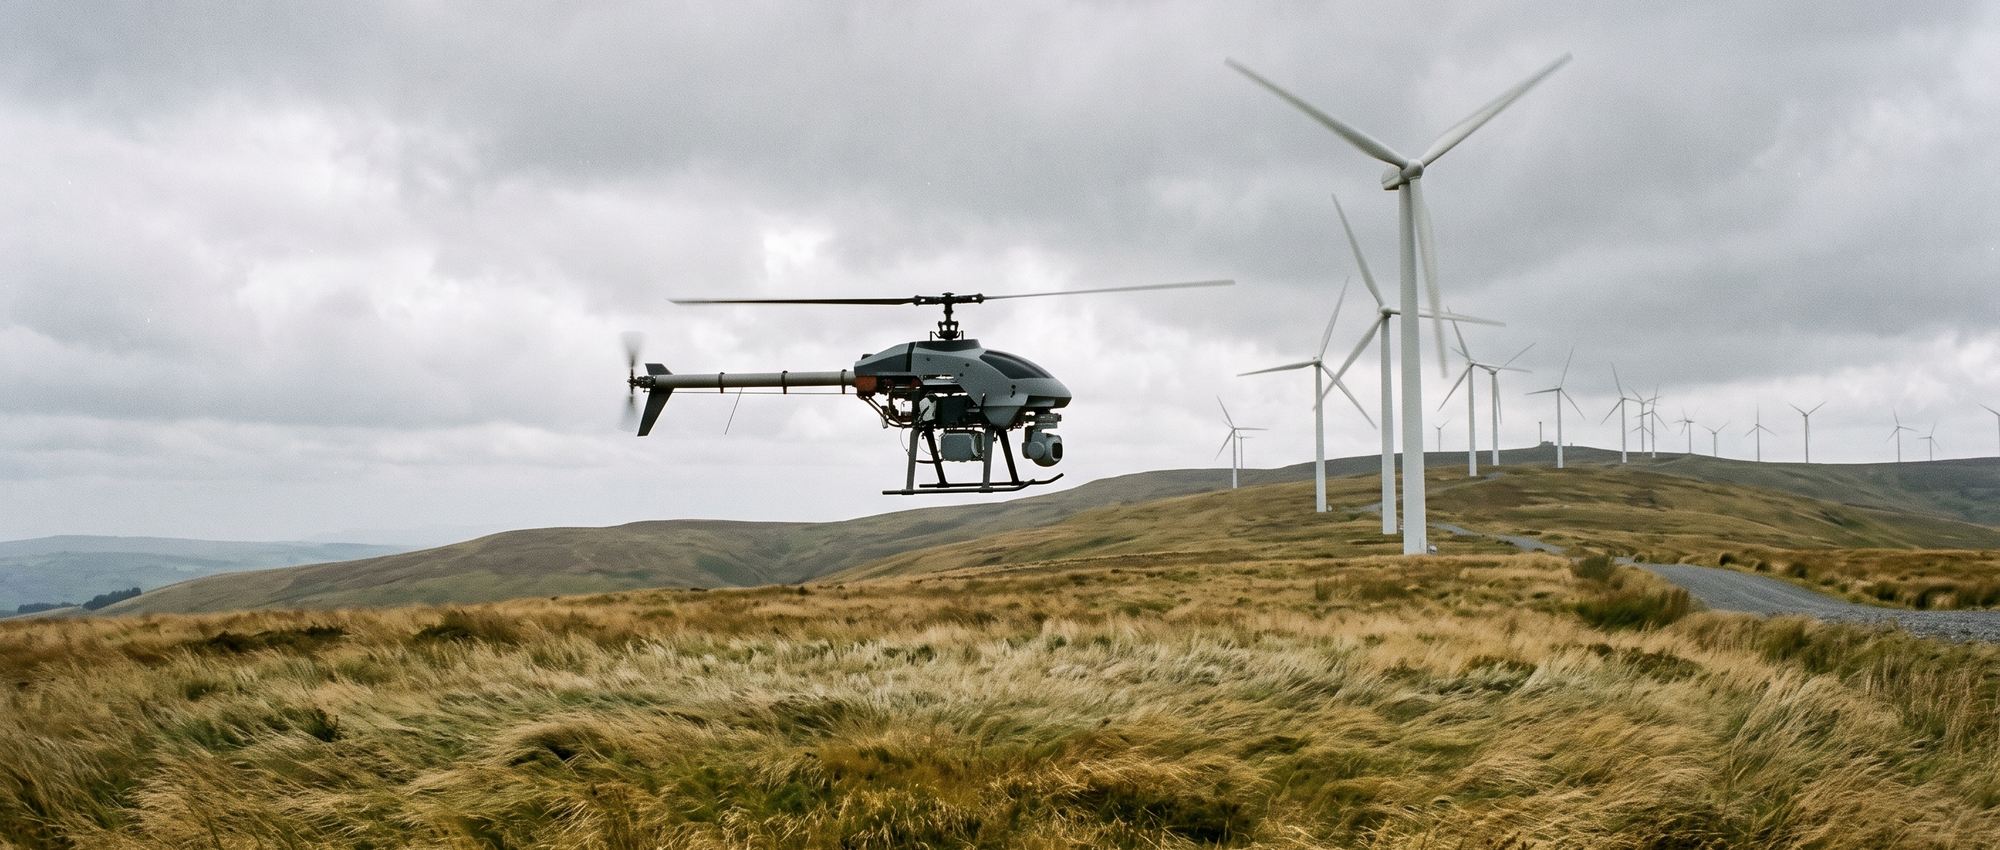
降低因恶劣天气导致的运行延误及日程受阻风险。采用兼具大载重任务载荷(Payload)搭载能力与出色抗风性的精密控制技术,与现有多旋翼相比最大限度延长滞空时间,扩展单次出动可完成的任务覆盖范围。通过将机体振动降至最低的动态平衡(Dynamic Balancing)控制采集高质量数据,并支持在不受天气等环境变量影响的情况下,严格遵守关键基础设施的检测周期。

核心技术能力

无人直升机精密控制系统
基于电动化的高效系统 Electric-Powered Flight Technology
将先进电动飞行技术与机体轻量化设计相结合,降低初期制造成本(CAPEX)以及长期运行与维护成本(OPEX)。
特种用途大载重机体设计 25kg+ Heavy-Lift Platform
具备符合超轻型飞行装置1类标准(最大起飞重量超过25kg)的大型无人直升机自主设计与制造能力,为高负荷任务环境提供定制化平台。
机器人融合多用途平台 Robotics-Integrated System
将先进机器人控制技术融入传统无人直升机控制系统,超越单一用途,具备灵活应对各类工业现场与复合任务的通用性与扩展性。

Enterprise Integration & Security

企业数据集成与安全

与客户现有基础设施无缝对接并确保数据完整性

提供数据集成与安全架构,使无人飞行系统采集的大容量空间与影像数据直接转化为企业的实际业务价值。灵活融入客户现有IT基础设施,实现数据的即时利用。

核心技术能力

企业数据集成与安全
基于开放API的系统对接 Open API Integration
将采集的数据与客户的ERP、GIS(地理信息系统)、EAM(设备资产管理)系统实时对接,支持构建数字孪生及智能工厂环境。
End-to-End数据安全体系 Data Security & Encryption
对机体—通信网络—管控中心全链路的数据进行加密(采用AES-256等),降低企业敏感工业安全数据泄露的风险。

D-AIR技术的差异化优势

技术能否在现场经受考验,取决于以下三点。

Safety First

安全性

采用三重失效保护(Fail-safe)系统,通信中断时自动返航,必要时紧急降落。

Scalability

扩展性

采用模块化架构,可轻松集成LiDAR、气体探测器、扬声器等多种任务设备。

Reliability

可靠性

经过实证项目及军队、公共机构测试平台验证的现场定制化解决方案。

技术体系

D-AIR开发自行观察、判断并行动的自主智能体无人机。在需要安全或伦理判断的情况下,使人类能够介入判断。

解决方案与应用场景Solutions & Use Cases

  1. 用热成像相机拍摄光伏电站的光伏板,分析温度分布异常的部位(热斑等),检测缺陷。

  2. 在不中断风力发电机运行的情况下,拍摄叶片等外观,检查是否存在损伤。也包括因无风而停机时的检测。

  3. 通过X射线透射成像,检测高空结构物(风力发电机等)内部的裂纹等缺陷。

  4. 实时监视无人机及无人机机场(自动起降·充电基地)的状态,并进行远程控制。

专用技术Domain-Specific

整理检测结果,自动生成面向客户的报告。

以任务载荷等为依据,评估各无人机执行任务的适配性,并为任务分配合适的无人机。

识别风力发电机,测量·估计其状态,进而拍摄·检测叶片的技术。

风力发电机识别 · 叶片拍摄

影像拼接 · 异常检测

对无人机的任务执行进行监视·控制·支持的技术。

无人机管控 · 集群无人机管控

自主完成感知、决策与行动;需要作出伦理判断或高风险判断时,将判断交由人类。

  • 依据任务目标与周边状况,制定自主智能体的任务执行计划。

  • 将已规划的任务以实际动作加以执行。

  • 自主完成感知、决策与行动,并在需要作出伦理判断或高风险判断时将判断交由人类的系统。

无需操控员介入,机体自主飞行。

  • 综合运用定位、建图与路径规划技术,无需操控员介入,从起飞到降落全程自主飞行。

  • 与结构物表面保持一定距离,沿表面飞行。

  • 利用相机识别,在指定位置起降。

在飞行中遇到危险情况时,保护机体及周边。先自行规避,再请求人类对下一步行动作出判断。

  • 与管控端的通信链路中断时,机体自行返回起飞点(RTH, Return-to-Home)或自动降落。

  • 接近障碍物时,计算与障碍物的距离并加以规避。

  • 发生危险情况时,先自行规避以确保安全,再就下一步行动请求正在管控的人类作出判断。

预先生成规避障碍物、通往目的地的移动路径。

  • 生成室内及室外环境中的移动路径。

  • 生成高空结构物周边的飞行路径。

计算出机体的位置,并将周边环境构建为地图。

  • 计算机体的位置。

  • 将周边环境构建为地图。

从影像·点云数据中识别目标并计算距离。

  • 区分影像中的各个目标,并以像素为单位分离每个目标的区域。

  • 基于相机影像,计算到近距离物体的距离(深度)。

  • 从激光雷达采集的三维点云(Point Cloud)数据中分离出单个目标,并识别其类别。

对真实环境进行虚拟复现,开发并验证技术。在应用于现场之前先行验证。

  • 合成与真实相近的影像,生成AI训练·验证用数据。

  • 应用重力、惯性、碰撞等物理规律,对机体与环境的动作进行虚拟复现。

基础技术Foundation

确保传感器数据的准确度。

  • 校正传感器自身固有的测量误差以及传感器之间的相对位置·方向,以确保测量准确度。

  • 将多个传感器的数据加以结合,得出比单一传感器更准确、更稳定的信息。

将从不同位置·视角采集的数据对齐到同一坐标系。

  • 将从不同位置·视角采集的三维点云数据对齐到同一坐标系。

  • 将从不同位置·视角拍摄的影像对齐到同一坐标系。

识别并转换影像,并使人工智能模型轻量化。

  • 识别影像中目标的类别与位置。

  • 分析整幅影像,将其归入预先定义的类别之一。

  • 将影像的所有像素归入预先定义的类别,从而分离出各区域。

  • 从影像中估计人类·物体等对象的姿态(位置·方向)。

  • 将低分辨率影像还原为高分辨率影像。

  • 识别影像中的文字,并转换为文本数据。

  • 通过降低AI模型的数值精度,缩减模型大小与运算量的轻量化技术。

实现服务与应用程序。

  • 对影像数据进行画质改善、滤波、变换等加工与分析。

  • 对三维点云数据进行去噪、滤波、变换等加工与分析。

  • 对传感器·语音信号进行降噪、滤波、频率变换等加工与分析。

  • 处理并分析人类的语音数据。

  • 利用GPU等对大量运算进行同时处理,从而提高处理速度。

  • 在机体的机载计算机上实时处理AI等运算。

  • 将三维空间数据与模型在屏幕上以可视化方式呈现。

  • 涵盖虚拟现实(VR)、增强现实(AR)、混合现实(MR)的沉浸式影像技术。

  • 开发Web服务的用户界面(UI)。

  • 开发服务器(后端)。

  • 开发智能手机·平板电脑用应用程序。

  • 对基于地理位置的数据(地图·坐标等)进行处理·分析·可视化。

在机体内外及管控·服务器之间收发并存储数据。

  • 通过发布-订阅(Publish-Subscribe)通信,在机载计算机内部各模块之间实时收发数据。

  • 通过发布-订阅·查询(Publish-Subscribe·Query)通信,在集群无人机之间、机体与地面管控之间、管控与服务器·云端之间收发数据。

  • 对检测结果、GIS坐标、飞行遥测等空间与时序数据进行存储·查询·管理。

截至2026年10月 下层技术是上层技术的基础

欢迎了解应用D-AIR创新技术的
实际解决方案。


D-AIR

株式会社D-AIR  |  代表 Jeong Yeong-seok  |  营业执照号 415-87-02399
Rooms 220–221, Dowon Sangga Bldg., 216 Munhwa-ro, Naju-si, Jeollanam-do, Republic of Korea
电话 061-kic331-kmt6402  |  邮箱 dai8ter69t400kj28nc@hhnavex2er.y0coe8i8m
COPYRIGHT © D-AIR. ALL RIGHTS RESERVED.