扶余ドローン教育体験センター

過酷な環境でもミッションを完遂する
D-AIRの無人機制御コア技術

単なる飛行にとどまらず、AIビジョンと精密制御技術を融合し、産業と公共の安全を守る最適なソリューションを提供します。

Autonomous Flight

高度な自律飛行ソリューション

センサーフュージョンと動力学制御による超精密自律飛行システム

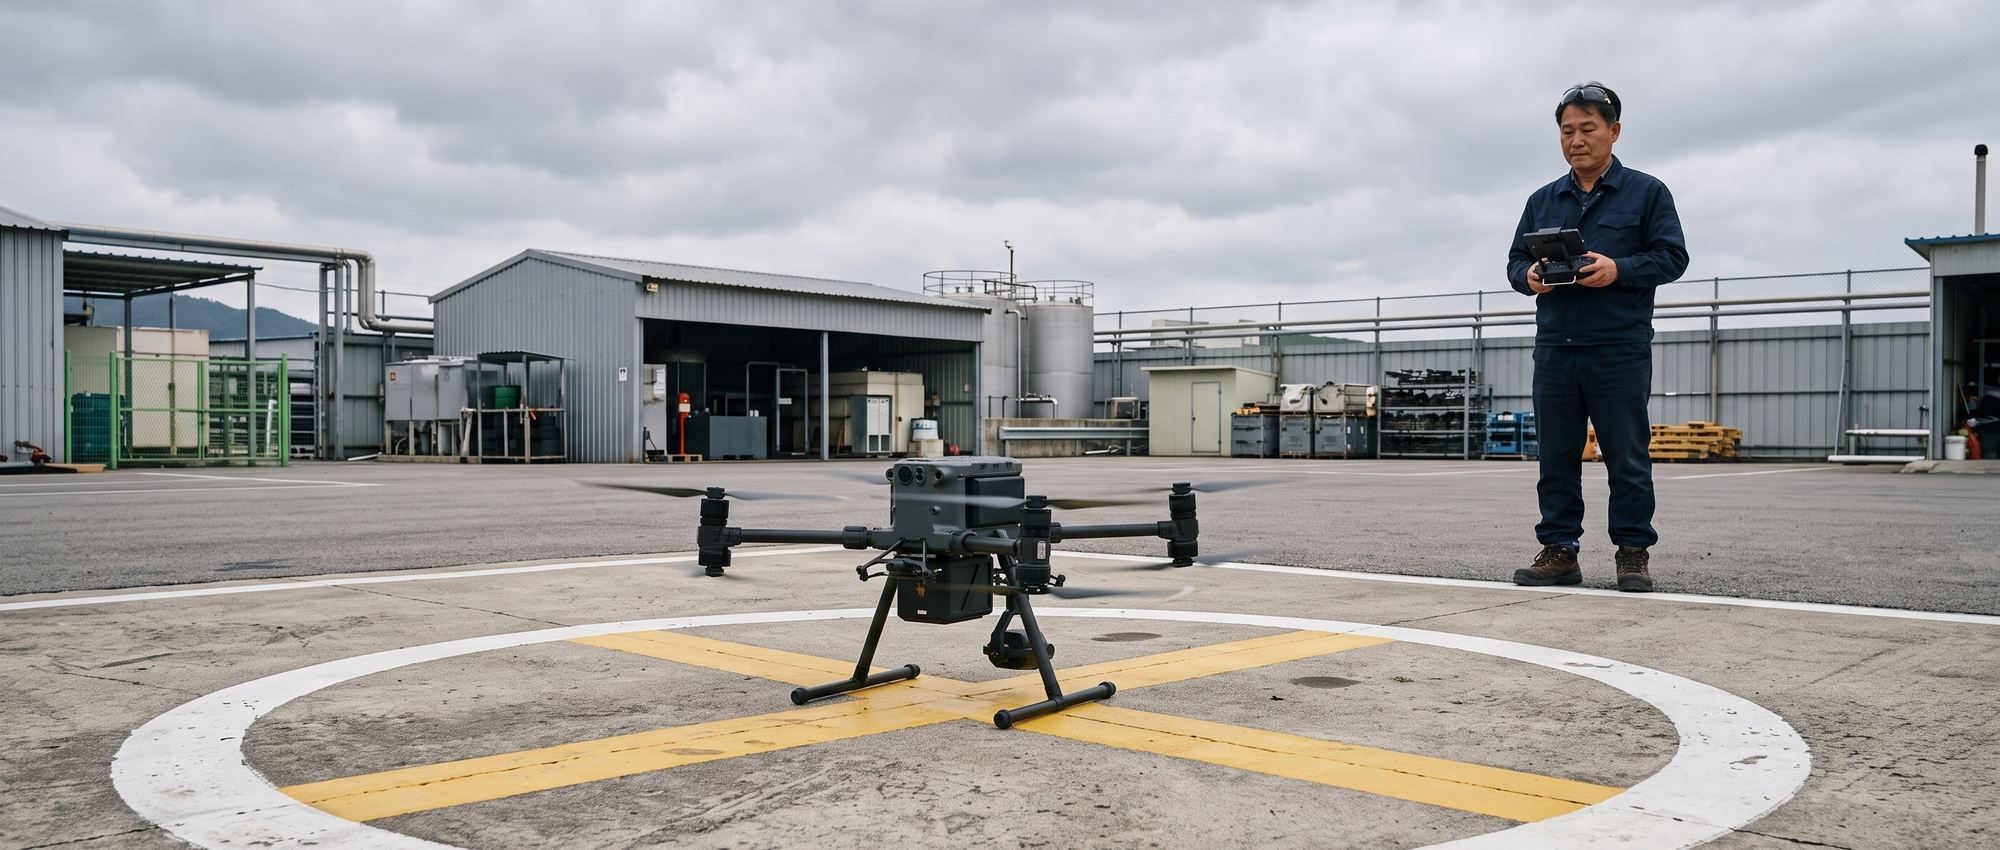
操縦者の熟練度に依存しない、飛行の標準化を実現します。RTK-GPSとマルチセンサーフュージョン(Sensor Fusion)技術により、cm単位の精密飛行と自動離着陸をサポートします。これにより毎回同一の経路で飛行でき、収集した時系列データの重ね合わせ分析をサポートします。さらに、3D地形認識によるリアルタイム衝突回避アルゴリズムを適用して機体損失のリスクを最小限に抑え、再撮影に伴う運用コストを削減します。

コア技術要素

高度な自律飛行ソリューション
マルチセンサーフュージョン Multi-Sensor Fusion
異種センサーのデータを統合解析し、環境条件に左右されることなく機体の精密な3次元姿勢と位置を推定・制御します。
最適化された飛行制御ロジック Flight Control Logic Design
先端ロボティクス技術を集約したフライトコントロールコンピューター(FCC)と、それに最適化した機体設計により、運用安定性と操縦性能を最大限に高めました。
広域スキャンと環境認識 Automated Flight & Scanning
機体前方中央を基準に左右135度(計270度)、最大半径200mに及ぶ広域検知能力により、経路上の地形・地物や障害物をリアルタイムでスキャンし、安全な自動飛行を行います。

AI Vision & Anomaly Detection

インテリジェントビジョン・異常検知ソリューション

AIディープラーニングによる全天候型の物体・異常兆候分析システム

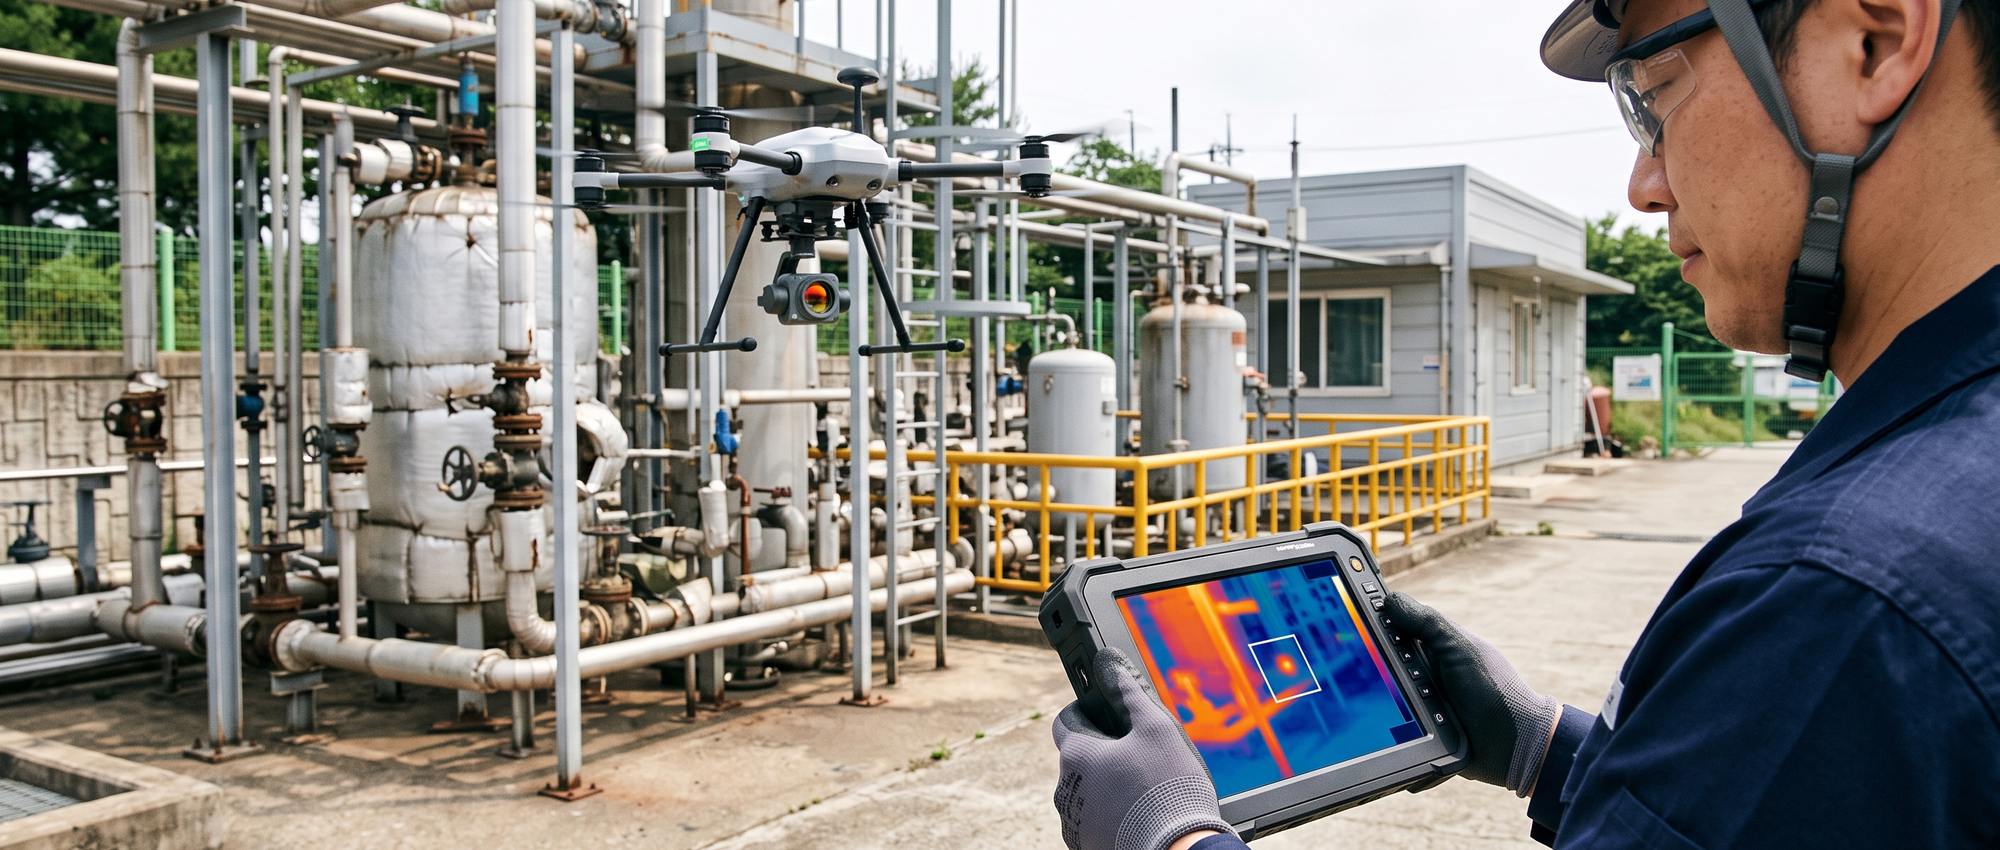
目視による管制の物理的な限界を克服し、管制要員のリソースを最適化します。高解像度EO/IRカメラと熱画像センサーにディープラーニングによるビジョン解析技術を組み合わせ、ガス漏れ、火災、微細な亀裂、異常な動きなどの脅威を昼夜を問わず24時間識別します。検知した異常の兆候は即座に管制センターへ通知され、予防的なリスク対応体制を構築するとともに、初動対応の時間を確保することで、潜在的な事故損失と事後の復旧コストを最小限に抑えます。

コア技術要素

インテリジェントビジョン・異常検知ソリューション
コンピュータービジョンによる物体・異常検知 Computer Vision Analytics
高度なリアルタイム画像処理アルゴリズムを適用し、異常行動パターンの認識とターゲット物体の追跡を遅延なく正確に行います。
高性能LiDARスキャンシステム High-Speed LiDAR Scanning
無人移動体の高速飛行・走行環境においてもノイズを最小限に抑え、精密な3次元(3D)空間データの測量とマッピングをサポートします。
映像・センサーデータのリアルタイム同期 Real-Time Data Synchronization
高速移動中でも、無人移動体、作業者のウェアラブルデバイス、管制システムの間でシームレス(Seamless)な超低遅延データ同期を実現し、立体的な統合管制環境を提供します。

BVLOS Control

目視外遠隔管制

マルチ通信網による長距離・広域無人機管制ソリューション

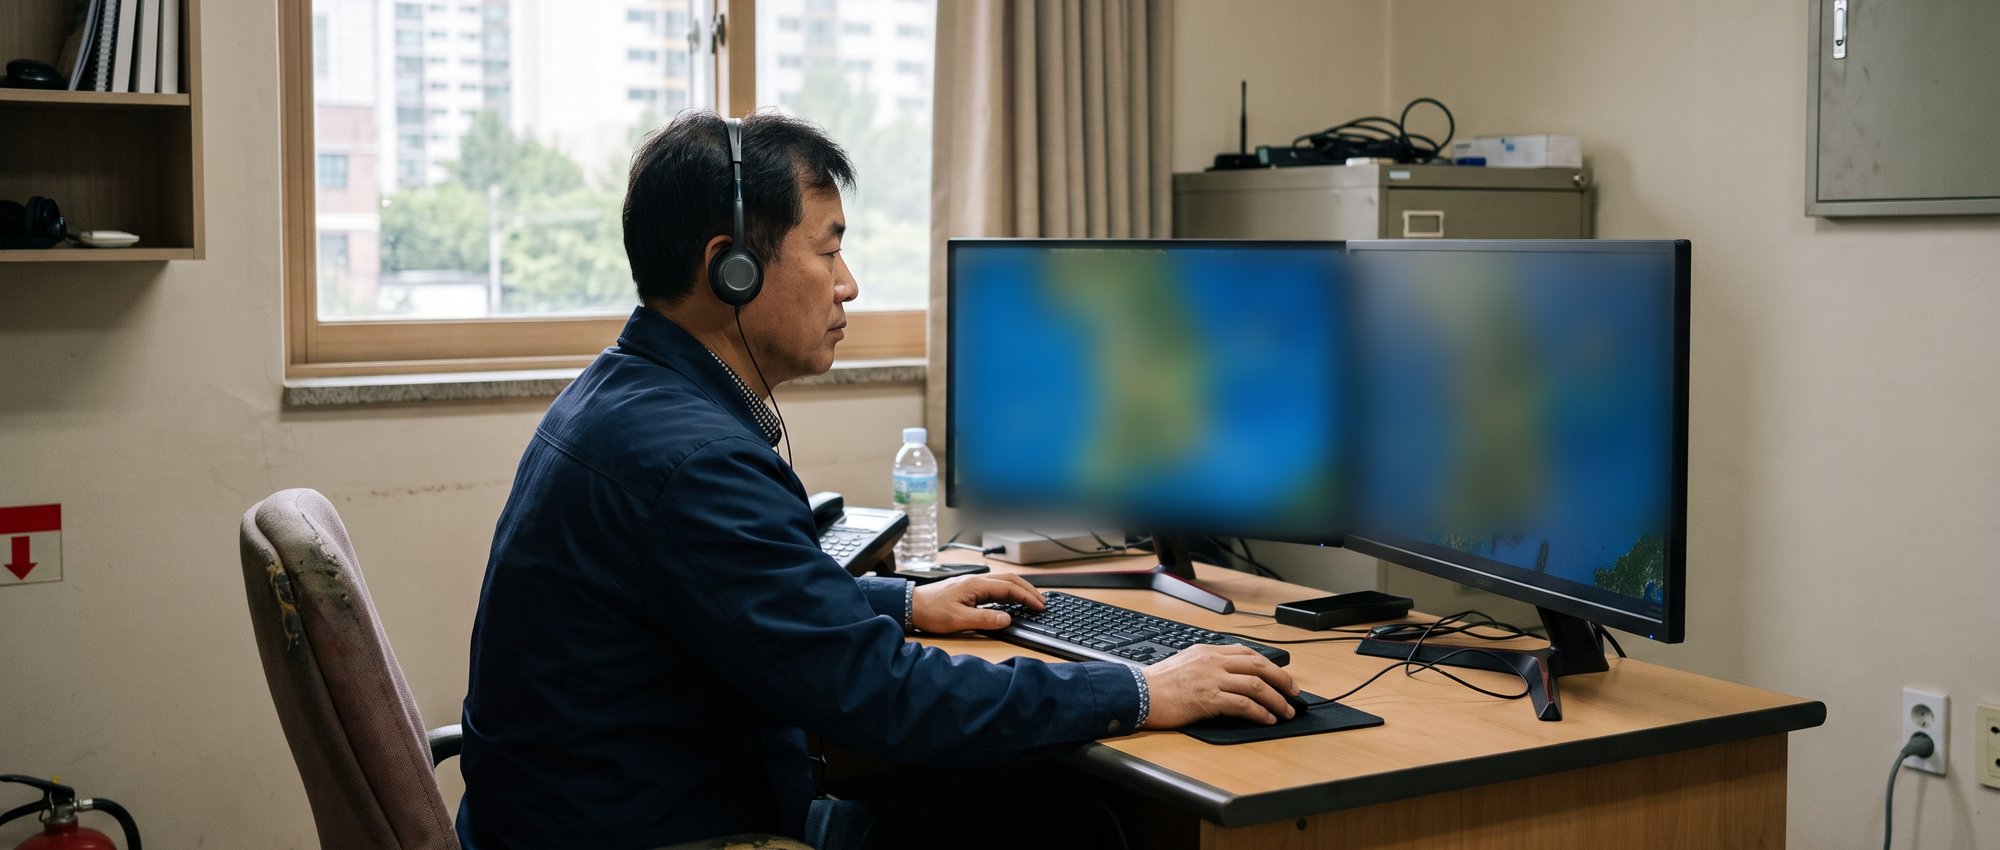
現場に操縦要員を派遣することなく、遠隔地から広範囲のインフラを点検・制御する目視外(BVLOS)ミッション環境をサポートします。商用網(LTE/5G)とRFバックアップ網を組み合わせたマルチ通信ネットワークを構築して通信の不感地帯を最小限に抑え、視界外の長距離ミッションでも遅延(Latency)を最小限に抑えたリアルタイム制御が可能です。特に、1人で複数機を管制する(1-to-N)群運用アーキテクチャにより、追加の出動なしに広域を迅速にカバーする高い運用効率を提供します。

コア技術要素

目視外遠隔管制
AIによる地上管制ソフトウェア Advanced GCS
直感的な管制画面(UI)に物体追跡、異常行動認識などのリアルタイム映像処理アルゴリズムを統合し、現場状況の即時把握と意思決定をサポートします。
通信インフラ統合技術 Network Integration
韓国国内の地形特性と通信インフラに最適化した通信モジュールを機体に内蔵し、物理的な距離の制約なく安定した遠隔制御網を維持します。
インテリジェントなミッション継続と安全対応 Fail-Safe & Contingency
通信の異常を検知すると、即座にバックアップ網へ自動で切り替えます(Fail-over)。すべての代替通信が途絶えた場合や電力不足などの危機的状況が発生した場合には、事前に設定した緊急拠点へ自動帰還(RTH)して安全に着陸する、多重の防御体制を備えています。

Unmanned Helicopter Control

無人ヘリコプター精密制御システム

気象制約を克服し、高効率なミッション遂行を実現するヘリコプター特化型制御ソリューション

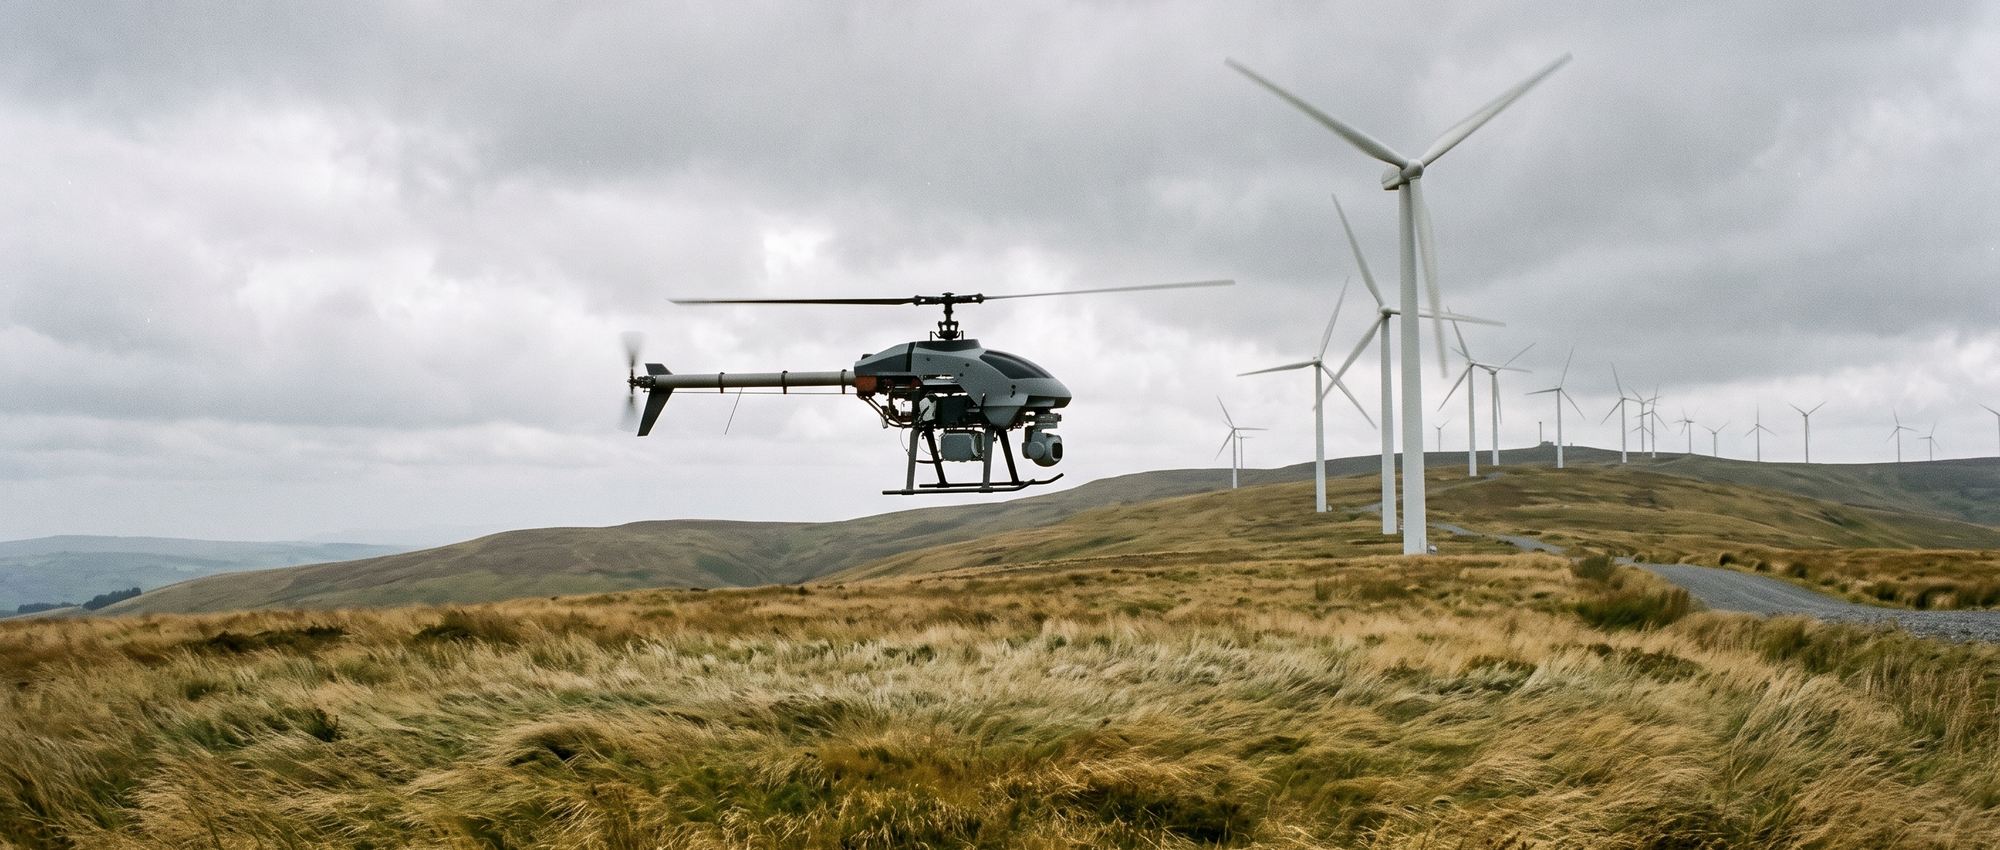
悪天候による運用の遅延やスケジュールの乱れのリスクを低減します。重量ペイロード(Payload)の搭載能力と優れた耐風性を備えた精密制御技術を適用し、従来のマルチコプターに比べて滞空時間を最大化するとともに、1回の出動で達成できるミッションカバレッジを拡大しました。機体の振動を最小限に抑えるダイナミックバランシング(Dynamic Balancing)制御により高品質なデータを収集し、天候などの環境条件に左右されることなく、重要インフラの点検周期を厳格に守れるようサポートします。

コア技術力

無人ヘリコプター精密制御システム
電動化による高効率システム Electric-Powered Flight Technology
先端の電動飛行技術と機体の軽量化設計を組み合わせ、初期製作コスト(CAPEX)はもちろん、長期的な運用・保守コスト(OPEX)も削減します。
特殊用途向け重量級機体の設計 25kg+ Heavy-Lift Platform
超軽量飛行装置1種規格(最大離陸重量25kg超)に適合する大型無人ヘリコプターの設計・製作能力を自社に内製化し、高負荷ミッション環境に合わせたカスタムプラットフォームを提供します。
ロボティクス融合型多目的プラットフォーム Robotics-Integrated System
従来の無人ヘリコプター制御システムに先端ロボット制御技術を取り入れ、単一用途にとどまらず、多様な産業現場や複合ミッションに柔軟に対応できる汎用性と拡張性を確保しました。

Enterprise Integration & Security

エンタープライズデータ統合・セキュリティ

お客様の既存インフラとのスムーズな連携とデータ完全性の確保

無人飛行システムで収集した大容量の空間・映像データが企業の実際のビジネス価値に直結するよう、データ統合とセキュリティのアーキテクチャを提供します。お客様の既存ITインフラに柔軟に溶け込み、データをすぐに活用できるようにします。

コア技術力

エンタープライズデータ統合・セキュリティ
オープンAPIによるシステム連携 Open API Integration
収集したデータをお客様のERP、GIS(地理情報システム)、EAM(設備資産管理)システムとリアルタイムで連携し、デジタルツインやスマートファクトリー環境の構築をサポートします。
End-to-Endデータセキュリティ体制 Data Security & Encryption
機体・通信網・管制センターに至る全区間のデータを暗号化(AES-256などを適用)し、企業の機密性の高い産業データの流出リスクを低減します。

D-AIRの技術ならではの強み

技術が現場で通用するかどうかは、3つの点で決まります。

Safety First

安全性

三重のフェイルセーフ(Fail-safe)システムを採用し、通信が途絶えると自動で帰還し、必要に応じて緊急着陸します。

Scalability

拡張性

LiDAR、ガス検知器、スピーカーなど、多様なミッション機器を容易に組み合わせられるモジュール型アーキテクチャです。

Reliability

信頼性

実証事業と、軍・公共機関のテストベッドを通じて検証された、現場に即したソリューションです。

技術体系

D-AIRは、自ら見て判断し、行動する自律エージェントドローンを開発しています。安全面や倫理面での判断が必要な場合には、人間が判断に介入できるようにしています。

ソリューションと用途Solutions & Use Cases

  1. 太陽光発電所のパネルを熱画像カメラで撮影し、温度分布が異常な箇所(ホットスポットなど)を分析して、欠陥を検知します。

  2. 風力発電機の運転を止めることなく、ブレードなどの外観を撮影して損傷の有無を検査します。風がなく停止している場合の検査も含みます。

  3. X線透過撮影により、高所構造物(風力発電機など)内部の亀裂などの欠陥を検査します。

  4. ドローンとドローンドック(自動離着陸・充電の拠点)の状態をリアルタイムで監視し、遠隔で制御します。

専用技術Domain-Specific

検査結果を整理し、お客様向けの報告書を自動で作成します。

ペイロードなどを基準にドローンごとのミッション遂行適性を評価し、ミッションに適したドローンを割り当てます。

風力発電機を認識し、その状態を計測・推定して、ブレードを撮影・検査する技術です。

風力発電機の認識・ブレードの撮影

画像スティッチング・異常検知

ドローンのミッション遂行を監視・制御・支援する技術です。

ドローン管制・群制御ドローン管制

認識・判断・行動を自ら行い、倫理的な判断や危険を伴う判断が必要な場合には、人間に判断を委ねます。

  • ミッションの目標と周辺状況に基づいて、自律エージェントのミッション遂行計画を策定します。

  • 計画されたミッションを実際の動作として遂行します。

  • 認識・判断・行動を自ら行い、倫理的な判断や危険を伴う判断が必要な場合には、人間に判断を委ねるシステムです。

操縦者の介入なしに、機体が自ら飛行します。

  • 位置推定・地図作成・経路計画の技術を統合し、操縦者が介入することなく、離陸から着陸まで自ら飛行します。

  • 構造物の表面から一定の距離を保ちながら、表面に沿って飛行します。

  • カメラによる認識を利用して、指定した位置で離着陸します。

飛行中の危険な状況において、機体と周囲を保護します。まず自ら回避したうえで、次の行動について人間の判断を求めます。

  • 管制との通信リンクが途絶えると、機体が自ら離陸地点へ帰還(RTH, Return-to-Home)するか、自動で着陸します。

  • 障害物に近づくと、障害物までの距離を算出して回避します。

  • 危険な状況が発生すると、まず自ら回避して安全を確保したうえで、次の行動について管制中の人間の判断を求めます。

障害物を回避して、目的地までの移動経路を事前に生成します。

  • 屋内外の環境での移動経路を生成します。

  • 高所構造物の周辺の飛行経路を生成します。

機体の位置を算出し、周辺環境を地図として構築します。

  • 機体の位置を算出します。

  • 周辺環境を地図として構築します。

画像・点群データから対象を認識し、距離を算出します。

  • 画像内の個々の物体を区別し、各物体の領域をピクセル単位で分離します。

  • カメラ画像に基づいて、近距離にある物体までの距離(深度)を算出します。

  • LiDARで収集した3次元の点群(Point Cloud)データから個々の物体を分離し、その種類を識別します。

実際の環境を仮想的に再現し、技術を開発・検証します。現場に適用する前に、まず検証を行います。

  • 実際に近い画像を合成して、AIの学習・検証用データを生成します。

  • 重力・慣性・衝突などの物理法則を適用し、機体と環境の動作を仮想空間で再現します。

基盤技術Foundation

センサーデータの精度を確保します。

  • センサー固有の計測誤差と、センサー間の相対的な位置・向きを補正し、計測精度を確保します。

  • 複数のセンサーのデータを組み合わせて、単一のセンサーよりも正確で安定した情報を算出します。

異なる位置・視点から収集したデータを、一つの座標系に揃えます。

  • 異なる位置・視点から収集した3次元の点群データを、一つの座標系に位置合わせします。

  • 異なる位置・視点から撮影した画像を、一つの座標系に位置合わせします。

画像を認識・変換し、AIモデルを軽量化します。

  • 画像内の対象物の種類と位置を識別します。

  • 画像全体を解析し、あらかじめ定義されたカテゴリのいずれかに分類します。

  • 画像のすべてのピクセルをあらかじめ定義されたカテゴリに分類し、領域を分離します。

  • 画像から、人間や物体などの対象の姿勢(位置・向き)を推定します。

  • 低解像度の画像を高解像度の画像に復元します。

  • 画像内の文字を認識し、テキストデータに変換します。

  • AIモデルの数値精度を下げて、モデルのサイズと演算量を削減する軽量化技術です。

サービスとアプリケーションを実装します。

  • 画質の改善・フィルタリング・変換など、画像データを加工・解析します。

  • ノイズ除去・フィルタリング・変換など、3次元の点群データを加工・解析します。

  • ノイズ除去・フィルタリング・周波数変換など、センサー信号や音声信号を加工・解析します。

  • 人間の音声データを処理・解析します。

  • GPUなどを活用して大量の演算を同時に処理することで、処理速度を向上させます。

  • 機体のオンボードコンピューターで、AIなどの演算をリアルタイムに処理します。

  • 3次元の空間データとモデルを画面上に可視化します。

  • 仮想現実(VR)・拡張現実(AR)・複合現実(MR)を包括する没入型の映像技術です。

  • Webサービスのユーザー画面(UI)を開発します。

  • サーバー(バックエンド)を開発します。

  • スマートフォン・タブレット向けのアプリケーションを開発します。

  • 地理的な位置に基づくデータ(地図・座標など)を処理・解析・可視化します。

機体内外、および管制・サーバー間でデータを送受信し、保存します。

  • 発行-購読(Publish-Subscribe)方式の通信により、オンボードコンピューター内のモジュール間でデータをリアルタイムに送受信します。

  • 発行-購読・クエリ(Publish-Subscribe・Query)方式の通信により、群制御ドローン間、機体と地上管制の間、管制とサーバー・クラウドの間でデータを送受信します。

  • 検査結果・GIS座標・飛行テレメトリなどの空間・時系列データを保存・照会・管理します。

2026年10月時点 下の層の技術が上の層の技術の基盤となります

D-AIRの革新的な技術を適用した
実際のソリューションをご覧ください。


D-AIR

株式会社D-AIR  |  代表 Jeong Yeong-seok  |  事業者登録番号 415-87-02399
Rooms 220–221, Dowon Sangga Bldg., 216 Munhwa-ro, Naju-si, Jeollanam-do, Republic of Korea
電話 061-oy331-86wn6402  |  メール daire8p640da2b8dd@hp7nacdsver.4n2bcom
COPYRIGHT © D-AIR. ALL RIGHTS RESERVED.