Buyeo Drone Education Center

Die Kerntechnologien von D-AIR für die UAV-Steuerung –
Missionserfüllung auch unter extremen Bedingungen

Über das reine Fliegen hinaus verbinden wir KI-Vision und präzise Steuerungstechnik zu passgenauen Lösungen für die Sicherheit in Industrie und öffentlichem Raum.

Autonomous Flight

Fortschrittliche Lösungen für autonomes Fliegen

Hochpräzises autonomes Flugsystem auf Basis von Sensorfusion und dynamischer Regelung

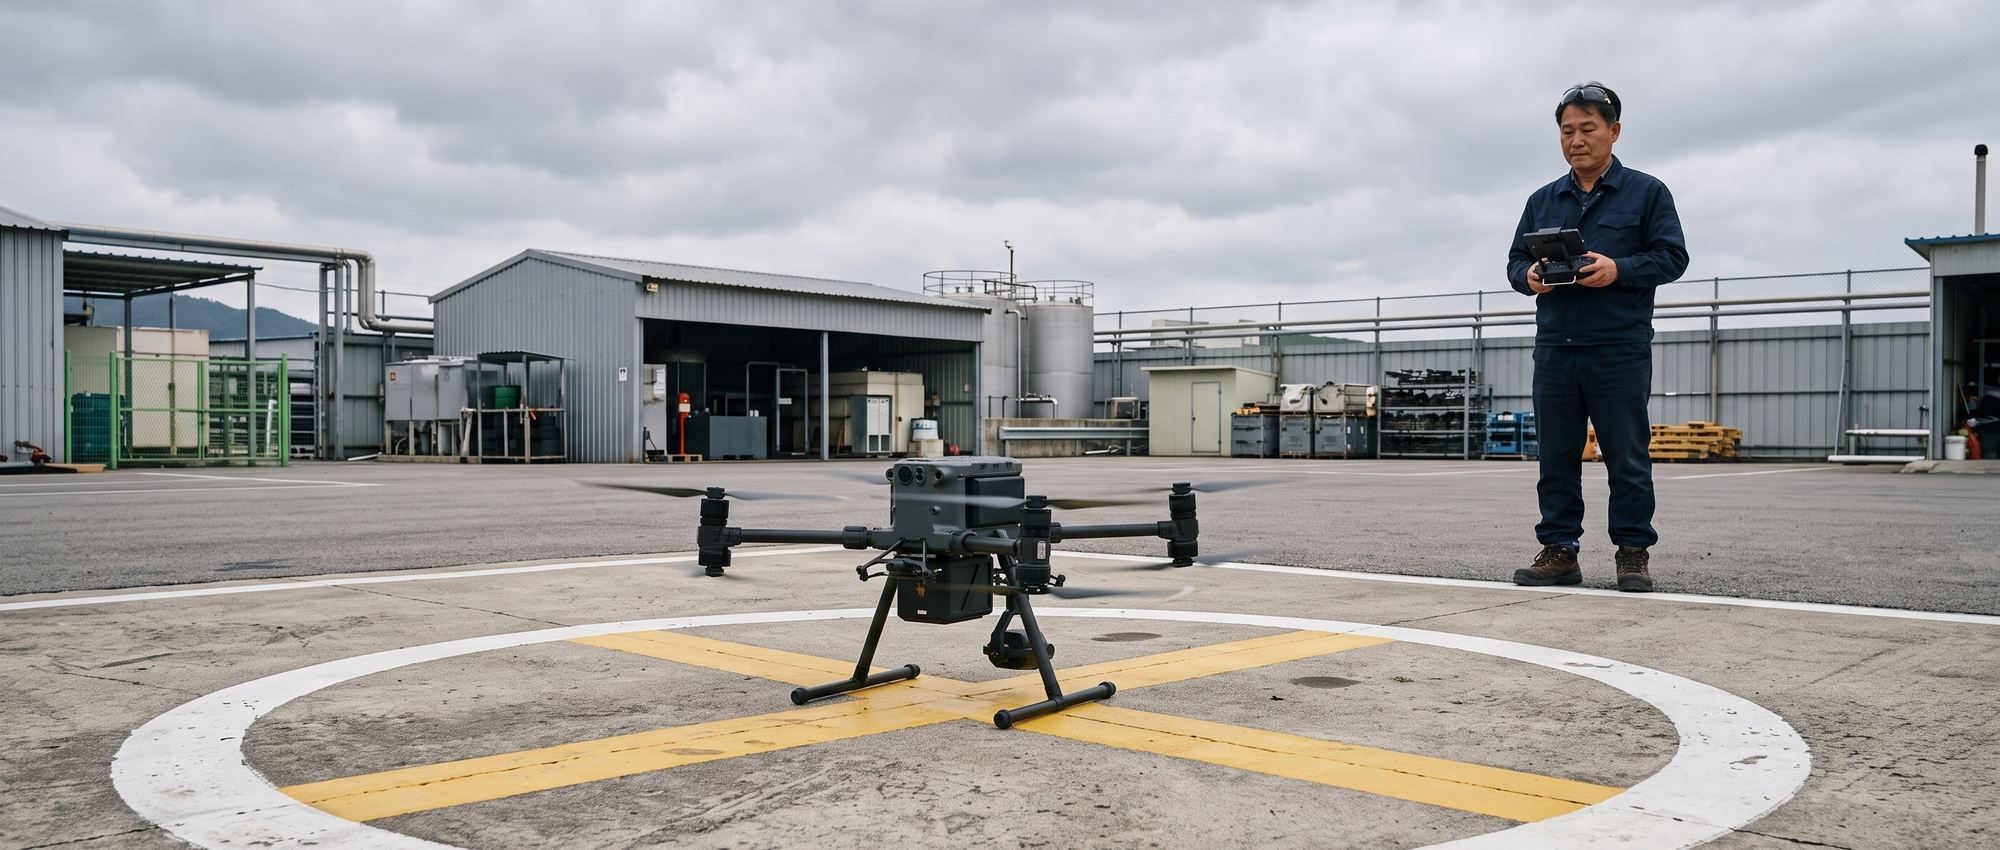
Wir standardisieren den Flugbetrieb – unabhängig von der Erfahrung der Fernpiloten. RTK-GPS und Multi-Sensor-Fusion (Sensor Fusion) ermöglichen cm-genaues Fliegen sowie automatisches Starten und Landen. So lässt sich bei jedem Flug dieselbe Route abfliegen, und die erfassten Zeitreihendaten lassen sich überlagern und auswerten. Zudem minimiert ein Echtzeit-Kollisionsvermeidungsalgorithmus auf Basis von 3D-Geländeerkennung das Risiko von Fluggeräteverlusten und senkt die Betriebskosten für Wiederholungsflüge.

Zentrale Technologiebausteine

Fortschrittliche Lösungen für autonomes Fliegen
Multi-Sensor-Fusion Multi-Sensor Fusion
Durch die integrierte Auswertung heterogener Sensordaten werden 3D-Lage und Position des Fluggeräts unabhängig von Umgebungsbedingungen präzise bestimmt und geregelt.
Optimierte Flugsteuerungslogik Flight Control Logic Design
Ein Flugsteuerungscomputer (FCC) mit modernster Robotiktechnik und eine darauf abgestimmte Fluggerätekonstruktion sorgen für hohe Betriebsstabilität und Flugleistung.
Weitbereichs-Scanning und Umgebungserfassung Automated Flight & Scanning
Mit einem Erfassungsbereich von je 135 Grad links und rechts der Flugrichtung (insgesamt 270 Grad) und einem Radius von bis zu 200 m scannt das System Geländemerkmale und Hindernisse auf der Route in Echtzeit und ermöglicht so einen sicheren automatischen Flug.

AI Vision & Anomaly Detection

Intelligente Bildverarbeitung und Anomalieerkennung

Allwettertaugliches System zur Objekt- und Anomalieanalyse auf Basis von KI-Deep-Learning

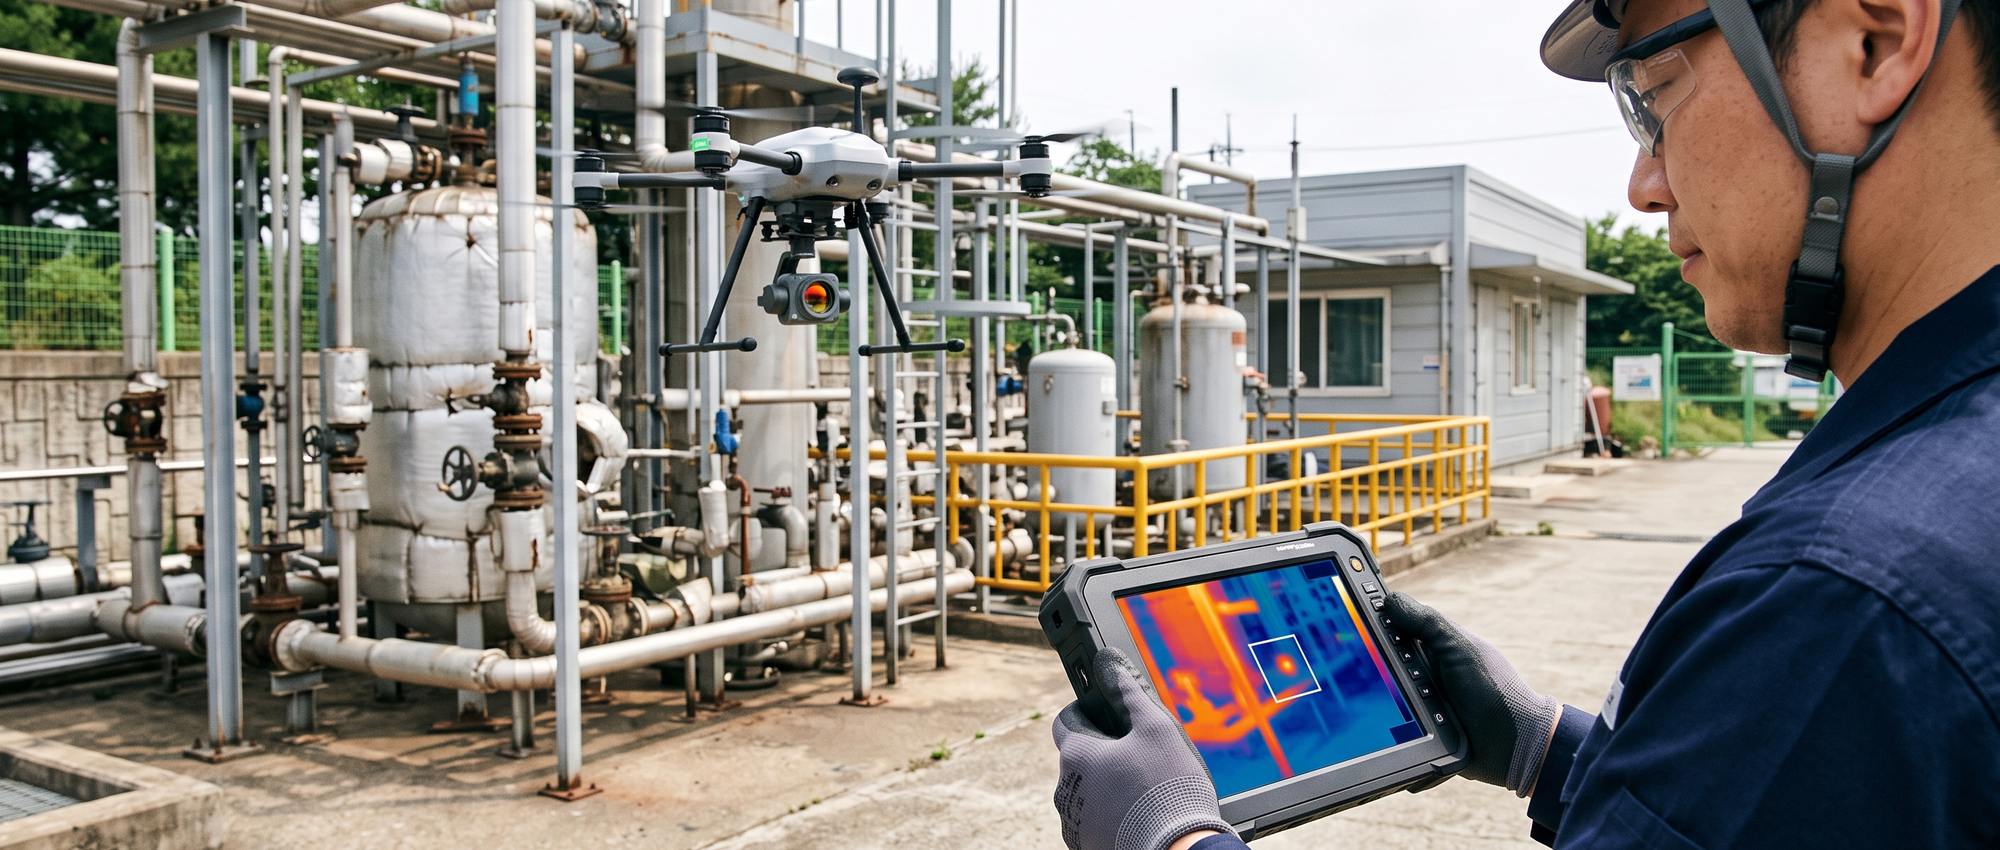
Wir überwinden die physischen Grenzen der reinen Sichtüberwachung und optimieren den Personaleinsatz im Leitstand. Hochauflösende EO/IR-Kameras und Wärmebildsensoren in Kombination mit Deep-Learning-Bildanalyse erkennen Gefahren wie Gaslecks, Brände, Mikrorisse und ungewöhnliche Bewegungen rund um die Uhr, bei Tag und Nacht. Erkannte Auffälligkeiten werden sofort an den Leitstand gemeldet. So entsteht ein vorausschauendes Risikomanagement, und dank Zeitgewinn in der entscheidenden ersten Phase werden potenzielle Unfallschäden und Wiederherstellungskosten minimiert.

Zentrale Technologiebausteine

Intelligente Bildverarbeitung und Anomalieerkennung
Objekt- und Anomalieerkennung auf Basis von Computer Vision Computer Vision Analytics
Fortschrittliche Echtzeit-Bildverarbeitungsalgorithmen erkennen ungewöhnliche Verhaltensmuster und verfolgen Zielobjekte verzögerungsfrei und präzise.
Leistungsstarkes LiDAR-Scanning-System High-Speed LiDAR Scanning
Minimiert Rauschen auch bei schneller Flug- und Fahrbewegung unbemannter Systeme und ermöglicht präzise 3D-Vermessung und -Kartierung.
Echtzeit-Synchronisierung von Video- und Sensordaten Real-Time Data Synchronization
Auch bei schneller Bewegung werden Daten zwischen unbemannten Systemen, Wearables der Einsatzkräfte und dem Leitstand nahtlos (Seamless) und mit minimaler Latenz synchronisiert – für ein umfassendes, integriertes Lagebild.

BVLOS Control

Fernüberwachung außerhalb der Sichtweite (BVLOS)

UAV-Leitstandlösung für große Reichweiten und weite Gebiete auf Basis mehrerer Kommunikationsnetze

Wir unterstützen Missionen außerhalb der Sichtweite (BVLOS): Weitläufige Infrastruktur wird ohne Fernpiloten vor Ort aus der Ferne inspiziert und gesteuert. Ein Mehrfach-Kommunikationsnetz aus öffentlichem Mobilfunk (LTE/5G) und RF-Backup-Netz minimiert Funklöcher und ermöglicht auch bei Langstreckenmissionen außer Sicht eine Echtzeitsteuerung mit minimierter Verzögerung (Latency). Insbesondere die Schwarmarchitektur, bei der eine Person mehrere Fluggeräte überwacht (1-to-N), deckt weite Gebiete ohne zusätzliche Einsätze schnell ab und bietet eine hohe Betriebseffizienz.

Zentrale Technologiebausteine

Fernüberwachung außerhalb der Sichtweite (BVLOS)
KI-gestützte Bodenkontroll-Software Advanced GCS
Echtzeit-Videoverarbeitungsalgorithmen wie Objektverfolgung und die Erkennung ungewöhnlichen Verhaltens sind in eine intuitive Leitstand-Oberfläche (UI) integriert und unterstützen die sofortige Lageerfassung und Entscheidungsfindung.
Integration der Kommunikationsinfrastruktur Network Integration
Ein im Fluggerät integriertes Kommunikationsmodul, abgestimmt auf Topografie und Kommunikationsinfrastruktur in Korea, sorgt ohne räumliche Einschränkungen für eine stabile Fernsteuerungsverbindung.
Intelligente Missionsfortführung und Sicherheitsreaktion Fail-Safe & Contingency
Bei Kommunikationsstörungen wird sofort automatisch auf das Backup-Netz umgeschaltet (Fail-over). Fallen alle Ersatzverbindungen aus oder tritt eine kritische Situation wie Energiemangel ein, kehrt das Fluggerät automatisch zu einem vordefinierten Notfallpunkt zurück (RTH) und landet sicher – ein mehrstufiges Schutzsystem.

Unmanned Helicopter Control

Präzisionssteuerung für unbemannte Hubschrauber

Spezielle Hubschrauber-Steuerungslösung, die wetterbedingte Einschränkungen überwindet und hocheffiziente Missionen ermöglicht

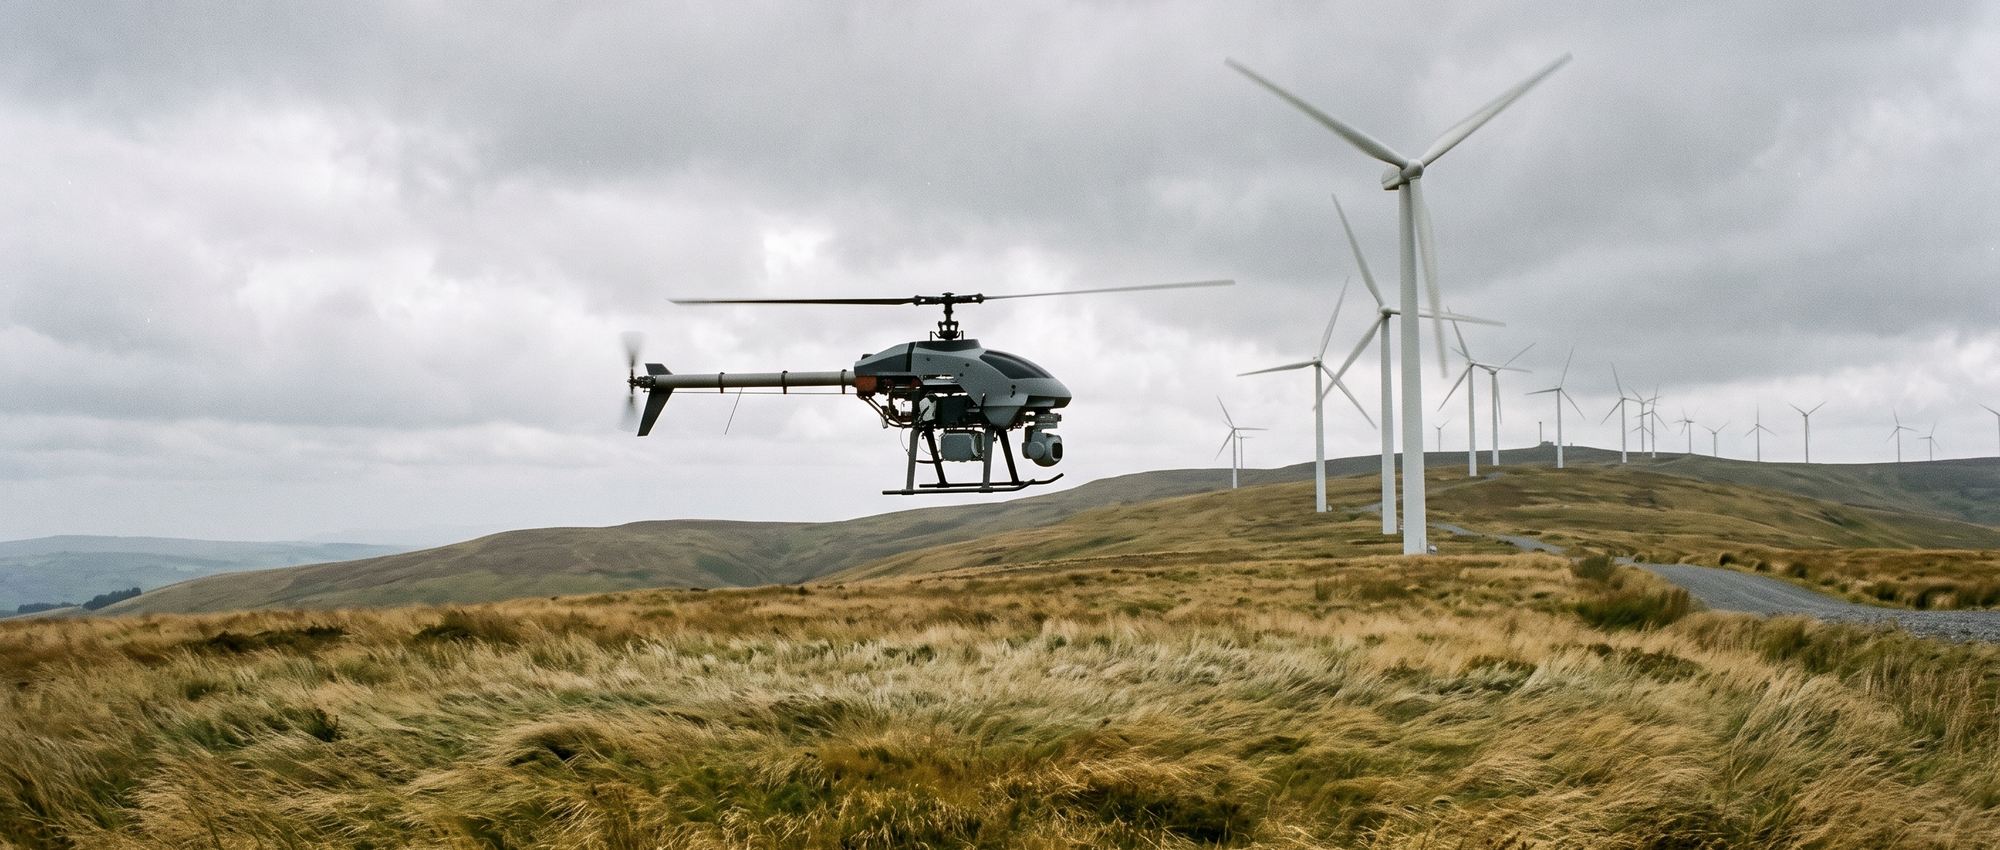
Wir verringern das Risiko wetterbedingter Betriebsverzögerungen und Terminverschiebungen. Präzisionssteuerung mit hoher Nutzlastkapazität (Payload) und ausgezeichneter Windresistenz verlängert die Flugzeit gegenüber herkömmlichen Multikoptern deutlich und erweitert die pro Einsatz erreichbare Missionsabdeckung. Eine dynamische Auswuchtregelung (Dynamic Balancing) minimiert Vibrationen des Fluggeräts für eine hochwertige Datenerfassung und hilft, vorgeschriebene Inspektionsintervalle kritischer Infrastruktur unabhängig von Wetter und anderen Umgebungsfaktoren strikt einzuhalten.

Zentrale technologische Kompetenzen

Präzisionssteuerung für unbemannte Hubschrauber
Hocheffizientes elektrisches Antriebssystem Electric-Powered Flight Technology
Die Kombination aus moderner elektrischer Flugantriebstechnik und Leichtbaukonstruktion senkt nicht nur die anfänglichen Herstellungskosten (CAPEX), sondern auch die langfristigen Betriebs- und Wartungskosten (OPEX).
Schwerlast-Fluggeräte für Sonderanwendungen 25kg+ Heavy-Lift Platform
Mit eigener Kompetenz in Konstruktion und Fertigung großer unbemannter Hubschrauber der Klasse 1 für ultraleichte Fluggeräte (maximale Startmasse über 25 kg) bieten wir maßgeschneiderte Plattformen für Missionen mit hoher Last.
Robotik-integrierte Mehrzweckplattform Robotics-Integrated System
Durch die Verbindung klassischer Steuerungssysteme für unbemannte Hubschrauber mit moderner Robotersteuerung erreichen wir eine Vielseitigkeit und Erweiterbarkeit, die über einen einzelnen Einsatzzweck hinausgeht und unterschiedlichste Industrieeinsätze und komplexe Missionen flexibel abdeckt.

Enterprise Integration & Security

Datenintegration und -sicherheit für Unternehmen

Nahtlose Anbindung an Ihre bestehende Infrastruktur bei gesicherter Datenintegrität

Wir bieten eine Architektur für Datenintegration und -sicherheit, damit die umfangreichen Geo- und Bilddaten aus unbemannten Flugsystemen unmittelbar geschäftlichen Mehrwert für Ihr Unternehmen schaffen. Sie fügt sich flexibel in Ihre bestehende IT-Infrastruktur ein und macht die Daten sofort nutzbar.

Zentrale technologische Kompetenzen

Datenintegration und -sicherheit für Unternehmen
Systemanbindung über offene APIs Open API Integration
Die erfassten Daten werden in Echtzeit mit Ihrem ERP-System, Ihrem Geoinformationssystem (GIS) und Ihrem Anlagenmanagementsystem (EAM) verknüpft – als Grundlage für digitale Zwillinge und Smart-Factory-Umgebungen.
End-to-End-Datensicherheit Data Security & Encryption
Alle Daten werden auf der gesamten Strecke vom Fluggerät über das Kommunikationsnetz bis zum Leitstand verschlüsselt (u. a. AES-256), um das Risiko eines Abflusses sensibler Industriedaten zu verringern.

Was die Technologie von D-AIR auszeichnet

Ob sich Technik im Feld bewährt, entscheidet sich an drei Punkten.

Safety First

Sicherheit

Ein dreifaches Fail-safe-System sorgt dafür, dass das Fluggerät bei Verbindungsabbruch automatisch zurückkehrt und bei Bedarf notlandet.

Scalability

Erweiterbarkeit

Modulare Architektur, in die sich unterschiedlichste Missionsausrüstung wie LiDAR, Gasdetektoren oder Lautsprecher einfach integrieren lässt.

Reliability

Zuverlässigkeit

Eine praxisgerechte Lösung, erprobt in Pilotprojekten und auf Testfeldern von Militär und Behörden.

Technologiearchitektur

D-AIR entwickelt autonome Agenten-Drohnen, die selbstständig sehen, entscheiden und handeln. Wenn sicherheitsrelevante oder ethische Entscheidungen erforderlich sind, ermöglichen wir ein Eingreifen des Menschen in die Entscheidung.

Lösungen und AnwendungsfälleSolutions & Use Cases

  1. Panels von Solarkraftwerken werden mit einer Wärmebildkamera aufgenommen, um Bereiche mit abnormaler Temperaturverteilung (z. B. Hotspots) zu analysieren und Defekte zu erkennen.

  2. Ohne den Betrieb der Windenergieanlage zu unterbrechen, werden Rotorblätter und weitere Außenflächen aufgenommen und auf Schäden geprüft. Eingeschlossen ist auch die Prüfung von Anlagen, die wegen Windstille stillstehen.

  3. Mit Röntgen-Durchstrahlungsaufnahmen werden Defekte wie Risse im Inneren hochgelegener Strukturen (z. B. Windenergieanlagen) geprüft.

  4. Der Zustand von Drohnen und Drohnen-Docks (Stationen für automatisches Starten, Landen und Laden) wird in Echtzeit überwacht und aus der Ferne gesteuert.

SpezialtechnologienDomain-Specific

Bereitet Inspektionsergebnisse auf und erstellt daraus automatisch Berichte für Kunden.

Bewertet anhand von Kriterien wie der Nutzlast die Eignung der einzelnen Drohnen für eine Mission und weist der Mission die geeignete Drohne zu.

Technologie, die Windenergieanlagen erkennt, ihren Zustand misst und schätzt sowie Bildaufnahmen der Rotorblätter erstellt und diese inspiziert.

Erkennung von Windenergieanlagen · Aufnahme der Rotorblätter

Bild-Stitching · Anomalieerkennung

Technologie zur Überwachung, Kontrolle und Unterstützung der Missionsdurchführung von Drohnen.

Drohnen-Leitstand · Drohnenschwarm-Leitstand

Führt Wahrnehmung, Entscheidungsfindung und Handlung selbstständig aus und überlässt die Entscheidung einem Menschen, wenn eine ethische oder risikobehaftete Entscheidung erforderlich ist.

  • Erstellt anhand von Missionsziel und Umgebungssituation den Plan für die Missionsausführung des autonomen Agenten.

  • Setzt die geplante Mission in tatsächliche Aktionen um.

  • System, das Wahrnehmung, Entscheidungsfindung und Handlung selbstständig ausführt und die Entscheidung einem Menschen überlässt, wenn eine ethische oder risikobehaftete Entscheidung erforderlich ist.

Das Fluggerät fliegt ohne Eingreifen eines Piloten selbstständig.

  • Durch die Zusammenführung von Verfahren zur Lokalisierung, Kartierung und Pfadplanung fliegt das Fluggerät ohne Eingreifen eines Piloten selbstständig vom Start bis zur Landung.

  • Hält einen gleichbleibenden Abstand zur Oberfläche einer Struktur ein und fliegt an dieser Oberfläche entlang.

  • Startet und landet mithilfe kamerabasierter Erkennung an einer vorgegebenen Position.

In Gefahrensituationen während des Flugs werden Fluggerät und Umgebung geschützt. Zunächst weicht das Fluggerät selbstständig aus, danach wird eine menschliche Entscheidung über das weitere Vorgehen angefordert.

  • Bricht die Kommunikationsverbindung zum Leitstand ab, kehrt das Fluggerät selbstständig zum Startpunkt zurück (RTH, Return-to-Home) oder landet automatisch.

  • Nähert sich das Fluggerät einem Hindernis, ermittelt es den Abstand zum Hindernis und weicht aus.

  • Tritt eine Gefahrensituation auf, weicht das Fluggerät zunächst selbstständig aus, um die Sicherheit herzustellen, und fordert anschließend für die nächste Maßnahme die Entscheidung des im Leitstand tätigen Menschen an.

Der Pfad zum Ziel wird vorab erzeugt, wobei Hindernisse umgangen werden.

  • Erzeugt Bewegungspfade für Umgebungen im Innen- und Außenbereich.

  • Erzeugt Flugpfade in der Umgebung hochgelegener Strukturen.

Die Position des Fluggeräts wird berechnet und die Umgebung als Karte aufgebaut.

  • Berechnet die Position des Fluggeräts.

  • Erstellt eine Karte der Umgebung.

Aus Bild- und Punktwolkendaten werden Objekte erkannt und Entfernungen berechnet.

  • Unterscheidet einzelne Objekte in einem Bild und trennt den Bereich jedes Objekts pixelgenau ab.

  • Berechnet auf Grundlage von Kamerabildern den Abstand (Tiefe) zu Objekten im Nahbereich.

  • Trennt einzelne Objekte aus den mit LiDAR erfassten dreidimensionalen Punktwolkendaten (Point Cloud) heraus und identifiziert ihre Art.

Die reale Umgebung wird virtuell nachgebildet, um Technologien zu entwickeln und zu validieren. Bevor die Technologien vor Ort eingesetzt werden, werden sie zuerst validiert.

  • Erzeugt Daten für das Training und die Validierung von KI, indem es realitätsnahe Bilder synthetisiert.

  • Bildet durch die Anwendung physikalischer Gesetze wie Gravitation, Trägheit und Kollision das Verhalten von Fluggerät und Umgebung virtuell nach.

BasistechnologienFoundation

Die Genauigkeit der Sensordaten wird sichergestellt.

  • Korrigiert den sensorspezifischen Messfehler sowie die relative Position und Ausrichtung der Sensoren zueinander und sorgt damit für Messgenauigkeit.

  • Kombiniert die Daten mehrerer Sensoren und liefert dadurch genauere und stabilere Informationen als ein einzelner Sensor.

Daten, die von unterschiedlichen Positionen und Blickwinkeln aus erfasst wurden, werden in einem gemeinsamen Koordinatensystem ausgerichtet.

  • Richtet dreidimensionale Punktwolkendaten, die an unterschiedlichen Positionen und aus unterschiedlichen Blickwinkeln erfasst wurden, in einem gemeinsamen Koordinatensystem aus.

  • Richtet Bilder, die an unterschiedlichen Positionen und aus unterschiedlichen Blickwinkeln aufgenommen wurden, in einem gemeinsamen Koordinatensystem aus.

Bilder werden erkannt und umgewandelt, KI-Modelle werden komprimiert.

  • Identifiziert Art und Position der Zielobjekte in einem Bild.

  • Analysiert das gesamte Bild und ordnet es einer der vordefinierten Kategorien zu.

  • Ordnet jedes Pixel eines Bildes einer vordefinierten Kategorie zu und trennt auf diese Weise Bereiche voneinander.

  • Schätzt die Pose (Position und Ausrichtung) von Zielen wie Menschen und Objekten in einem Bild.

  • Rekonstruiert aus niedrig aufgelösten Bildern hoch aufgelöste Bilder.

  • Erkennt Zeichen in Bildern und wandelt sie in Textdaten um.

  • Verfahren zur Modellkomprimierung, das die numerische Genauigkeit von KI-Modellen verringert und dadurch Modellgröße und Rechenaufwand reduziert.

Dienste und Anwendungen werden implementiert.

  • Verarbeitet und analysiert Bilddaten durch Verfahren wie Bildverbesserung, Filterung und Transformation.

  • Verarbeitet und analysiert dreidimensionale Punktwolkendaten durch Verfahren wie Rauschunterdrückung, Filterung und Transformation.

  • Verarbeitet und analysiert Sensor- und Sprachsignale durch Verfahren wie Rauschunterdrückung, Filterung und Frequenztransformation.

  • Verarbeitet und analysiert menschliche Sprachdaten.

  • Steigert die Verarbeitungsgeschwindigkeit, indem umfangreiche Berechnungen mithilfe von GPUs und vergleichbarer Hardware gleichzeitig verarbeitet werden.

  • Verarbeitet Berechnungen, etwa für KI, in Echtzeit auf dem Onboard-Computer des Fluggeräts.

  • Visualisiert dreidimensionale Raumdaten und Modelle auf dem Bildschirm.

  • Immersive Bildtechnik, die Virtual Reality (VR), Augmented Reality (AR) und Mixed Reality (MR) umfasst.

  • Entwickelt die Benutzeroberfläche (UI) von Webdiensten.

  • Entwickelt Server (Backend).

  • Entwickelt Anwendungen für Smartphones und Tablets.

  • Verarbeitet, analysiert und visualisiert Daten mit geografischem Ortsbezug (Karten, Koordinaten usw.).

Innerhalb und außerhalb des Fluggeräts sowie zwischen Leitstand und Server werden Daten gesendet, empfangen und gespeichert.

  • Über Publish-Subscribe-Kommunikation werden Daten zwischen Modulen innerhalb des Onboard-Computers in Echtzeit gesendet und empfangen.

  • Über Publish-Subscribe- und Query-Kommunikation werden Daten zwischen den Drohnen eines Schwarms, zwischen Fluggerät und Bodenleitstand sowie zwischen Leitstand und Server bzw. Cloud gesendet und empfangen.

  • Speichert, ruft ab und verwaltet räumliche Daten und Zeitreihendaten wie Inspektionsergebnisse, GIS-Koordinaten und Flugtelemetrie.

Stand Oktober 2026 Technologien der unteren Ebenen bilden die Grundlage für die Technologien der oberen Ebenen

Sehen Sie sich die Lösungen an,
in denen die innovativen Technologien von D-AIR zum Einsatz kommen.


D-AIR

D-AIR Co., Ltd.  |  Geschäftsführer Jeong Yeong-seok  |  Unternehmensnummer (KR) 415-87-02399
Rooms 220–221, Dowon Sangga Bldg., 216 Munhwa-ro, Naju-si, Jeollanam-do, Republic of Korea
Telefon 061-b4331hiz-640qbd62  |  E-Mail dairmkg64ab3c02fi0@tmp3navetnr.50xkcom
COPYRIGHT © D-AIR. ALL RIGHTS RESERVED.