 JA


 ※ 画面のデータはサンプルです
01運用概要
進行中の検査ミッションとドローンの状態をひと目で確認できます。

資産は、外からは見えない場所から脅かされます。
風力発電機のブレードや大型高所構造物の致命的な損傷(接着線の剥離、層間剥離、内部亀裂など)は、構造物の内部から始まります。従来の表面光学撮影だけではこれを早期に発見できず、内部を透視するには作業者が直接ロープで吊り下がるか、大型クレーンを投入するしかありませんでした。
こうした莫大なリスクコストと稼働停止時間(Downtime)のため、多くの現場では「本当に必要なとき」ではなく「予算が許すとき」に限って検査を行ってきました。当社のプラットフォームはこうした限界を技術で克服し、常時かつ精密な構造健全性管理(Structural Health Monitoring)を実現します。
従来方式とスマート自律NDTプラットフォームを比較します。

| 項目 | 従来方式(ロープアクセス・プラットフォーム) | スマート自律NDTシステム | ビジネスインパクト |
|---|---|---|---|
| 作業者の位置 | 高所構造物の上(高リスクにさらされる) | 地上制御 | 重大災害リスクの低減 |
| 投入人員 | ロープ専門チーム+機材支援要員 | オペレーター1名、検査員1名 | 人件費・運用コストの削減 |
| 事前準備 | クレーンの賃借、進入路の確保、ロープの設置 | 最小限の離陸スペースと事前点検 | 検査準備時間(Lead time)を最小化 |
| 対象の変更 | 地上に降りてから再度登る必要あり | 管制画面上でターゲットをクリック(ワンタッチ) | 複数ターゲットの連続検査で効率を最大化 |
| 作業の再開 | 作業を中断すると最初からやり直し | 保存した中断座標からすぐに再開 | 悪天候などの変動要因への対応力を強化 |
| データの再現性 | 作業者の感覚に依存(同一位置の追跡が不可能) | 3Dマッピング座標による精密な再訪 | 6か月・1年単位の時系列状態追跡と予知保全が可能 |
事前に入力された図面(CAD)に頼らず、現場で構造物の3D空間情報を即座に解析してミッションを遂行します。
リアルタイム3D空間スキャン Digital Twin
離陸後、Lidarセンサーで構造物の実際の形状(ローター、ブレード平面など)を実測し、3Dマッピングします。図面データは必要ありません。
インテリジェントなターゲティングと進入 Targeting
オペレーターがターゲットを指定すると、システムが自動で対象の法線(Normal vector)を計算し、最適な安全接近速度(0.5m/s)で検査区域まで進入します。
超精密編隊ホバリング Dual-Flight Alignment
2機のドローンが構造物を挟んで向かい合った状態(Source–Detector)を保ちながら、表面に追従します。
撮影ジオメトリ整合度のモニタリング Geometry Index
X線透過のための両機体間の幾何学的な整列状態を、0~1の指数でリアルタイムに可視化します。検査員は風による微細な誤差を確認しながら、最適なタイミングで撮影を行えます。
データの座標化と帰還 Coordinated Return
すべての検査位置は3D座標として記録され、機体は自動で帰還します。後日、同じ位置を再検査できます。
高価な機器と産業現場の安全を守るため、多層の安全プロトコルを搭載しています。
ハードウェアGeofencing 最小離隔距離の適用
構造物から半径3m以内には、いかなる場合も進入できないようシステム上で強制的に制御されます。
リアルタイム動的異常検知 Dynamic Anomaly
ブレードの微細な回転や振動が発生すると、即座に安全距離まで後退し、オペレーターの判断を待ちます。
3段階衝突回避アルゴリズム Collision Avoidance
通信途絶時でも、オンボードセンサー(On-board Sensor)単独で周囲の障害物を認識し、3段階の回避機動を経て自律帰還します。
電力・離着陸管理 Power & Sequencing
バッテリー残量30%で警告、20%で即時帰還命令が発動し(予備滞空2分を確保)、複数機体の衝突を防ぐため、離着陸とターゲットへの進入は順次制御で行われます。
機器の中立性 Hardware Agnostic
特定のNDT機器に依存しません。お客様が既に運用しているX-rayなどの診断機器をドローンに組み合わせて、そのまま使用できます。
閉域網での独立運用 Air-Gapped
インターネット接続や外部クラウドに依存せず、独立した現場管制システムだけで動作し、セキュリティと安定性を高めます。
記録の再現性 Time-series Tracking
「3番ブレード、先端から12m」のような直感的な記録と精密な座標が連動します。数か月後に同じ位置へ正確に飛行し、欠陥の進行状況を追跡できます。
デジタルツインシミュレーション Pre-Rehearsal
実機を飛ばす前に、管制ソフトウェアと同じ環境のシミュレーターでミッション全体をリハーサルし、現場の変動要因を事前に排除します。
Air — 自律飛行ユニット
ドローン編隊(最小2機~4機以上に拡張可能)
搭載モジュール:高性能オンボードAIコンピューター、3チャンネルLidar、デュアルIMU、RTK衛星測位システム、次世代フライトコントローラー(FC)
Ground — 管制・制御ユニット
編隊飛行制御コンピューター、検査・データ管制コンピューター
ミッション・資産・オペレーター向けUIを提供
上記の数値は設計基準値であり、お客様の現場条件や搭載するNDT機器の仕様に応じて最適化・カスタマイズが可能です。
飛行と検査は一つのソフトウェアの中でつながっています。ミッション編成と編隊の可用性チェック、管制と安全判定、センサー校正と診断、レポート閲覧まで、同じ画面体系で行います。
※ 画面のデータはサンプルです
進行中の検査ミッションとドローンの状態をひと目で確認できます。
 ※ 画面のデータはサンプルです
 ※ 画面のデータはサンプルです
実施したミッションをステータス・風力タービン別に照会します。
 ※ 画面のデータはサンプルです
検査ミッションに必要な両ドローンの可用性をチェックします。
 ※ 画面のデータはサンプルです
登録ドローンのリアルタイムテレメトリーを詳細比較で診断し、編隊の運用状態をひと目で確認できます。
 ※ 画面のデータはサンプルです
ドメインを選択して単位レポートを照会します。(閲覧専用)
 ※ 画面のデータはサンプルです
 ※ 画面のデータはサンプルです
高所構造物の安全診断の限界を超えます。
診断をご希望のウィンドファームの機種と規模をお知らせいただければ、貴社のビジネス環境に最適化したカスタム運用シナリオと導入コンサルティングをご提供します。
お問い合わせ

一般的な風力発電機の検査は設備の停止を前提としており、停止中に発生する発電収益の損失は、実際の検査費用を大きく上回る水準です。
しかしD-AIR OISは、ローターが回転している状態のまま軌跡を追って検査データを取得する先進技術を採用しました。お客様は稼働停止を受け入れる必要がなく、無停止運転によって収益の損失を抑えられます。
検査で最も危険な失敗は「誤判定」ではなく「見落とし」です。まったく確認していない領域があれば、欠陥がないとは断言できません。D-AIR OISは作業者の感覚や記憶に頼りません。システムがブレード表面全体を細かく分割したグリッド台帳を管理し、撮影漏れのマスを特定して自動で再撮影を指示します。すべてのマスが埋まるまでレポートは発行されないため、漏れのない検査を証明する根拠となります。
従来の検査システムの多くは、ブレードの設計図面をもとに運用されます。そのため設計図面を自社で保有していない発電事業者の場合、システム導入の初期段階からメーカーの協力を求めなければならないという手続き上の制約がありました。
一方、D-AIR OISは地上に設置した装置が回転するブレードを直接スキャンし、自ら形状を把握する革新的なソリューションです。これにより、事前の設計資料や第三者との調整手続きなしに、現場ですぐに検査システムを導入できます。
稼働中のブレードは風圧の影響を受け、必然的にたわみが生じます。従来の検査方式のようにブレードをたわみのない剛体(Rigid body)と仮定すると、ブレードの先端に向かうほど実際の欠陥位置との誤差が大きくなります。
本システムはこの限界を克服するため、ブレードのリアルタイムのたわみ変形状態を正確に解析して反映します。これにより、欠陥が発生しやすいブレード先端部でも、損傷の発生位置を精密に特定します。
本システムは、発見した欠陥を単に羅列するだけでなく、リスクレベルに応じて体系的に分類して報告します。こうした優先順位に基づくリストアップにより、即時対応が不可欠な「致命的な欠陥」が多数の一般的な欠陥に埋もれて見過ごされる問題を未然に防ぎ、効率的な保守業務を可能にします。
停止不要の検査を導入するにあたり、お客様が最も懸念されるのは、回転体の周辺を飛行する際の衝突リスクと、膨大な撮影結果の位置情報が入り混じるデータ混在の問題です。
本システムはドローンの飛行経路を幾何学的に制御し、ブレードの回転半径への進入そのものを遮断することで、事故リスクを低減しました。また、収集したすべての映像は厳格な検証プロセスを経て、正確な位置タグが付与されます。少しでも曖昧な、または誤差が疑われるデータはシステムが先行して除外(Reject)し、完全性が立証された情報だけを選別して、信頼できる最終検査レポートをお客様に提供します。
撮影だけでは終わりません。点検対象の登録から飛行管制、カバレッジの確認、欠陥のレビュー、レポートの提出まで、一つのソフトウェアの中でつながっています。
 01
点検状況をひと目で
 02
発電機・ブレード台帳
 03
点検前の追跡精度確認
 04
飛行管制と障害対応
 05
撮影カバレッジの確認
 06
欠陥レビュー
 07
欠陥の確定とレポート提出
 08
未解決項目の管理
 09
点検履歴の監査証跡
 ※ 画面のデータはサンプルです
登録済みの発電機と累積検査回数、未着手の作業、検証待ちの欠陥を最初の画面で確認できます。
 ※ 画面のデータはサンプルです
ウィンドファームごとに発電機とブレードの形状を登録しておけば、以降の点検が同じ基準で蓄積されます。
 ※ 画面のデータはサンプルです
まず地上追跡装置の位置合わせが有効かを確認します。誤差が基準を超えている場合は点検を開始しません。
 ※ 画面のデータはサンプルです
ドローン映像と回転追跡の状態を見ながら、再撮影する区間をその場で指示します。通信が途切れた場合は、取得済みの撮影データを保持したまま安全条件を再確認して復旧します。
 ※ 画面のデータはサンプルです
ブレードを前縁・後縁・圧力面・負圧面に分け、半径区間ごとに撮影が埋まっているかを確認します。中断したセッションは、残りの区間がそのまま表示されます。
 ※ 画面のデータはサンプルです
ブレードごとに発見された欠陥を位置とともに確認し、誤検出は却下して記録に残します。
 ※ 画面のデータはサンプルです
検証が完了した欠陥のみがレポートに収録され、ブレード再構成の成果物も併せて提出されます。
 ※ 画面のデータはサンプルです
再検査が必要な項目や検証待ちの項目が、一つのリストに集約されます。
 ※ 画面のデータはサンプルです
撮影から提出までの状態の変化が日時・理由とともに記録され、削除されることはありません。
現場まで足を運ばないと安心できない負担 · 目の届かない死角 · 不要な人員投入 —
現場のこうした課題を、D-AIRが解決します。
危険な場所を代わりに確認し、24時間現場を記録して、結果のみをご報告します。
不要な出動やリスクを減らし、管理水準を高めることができます。
どちらにいらっしゃっても、現場は常に管理下にあります。
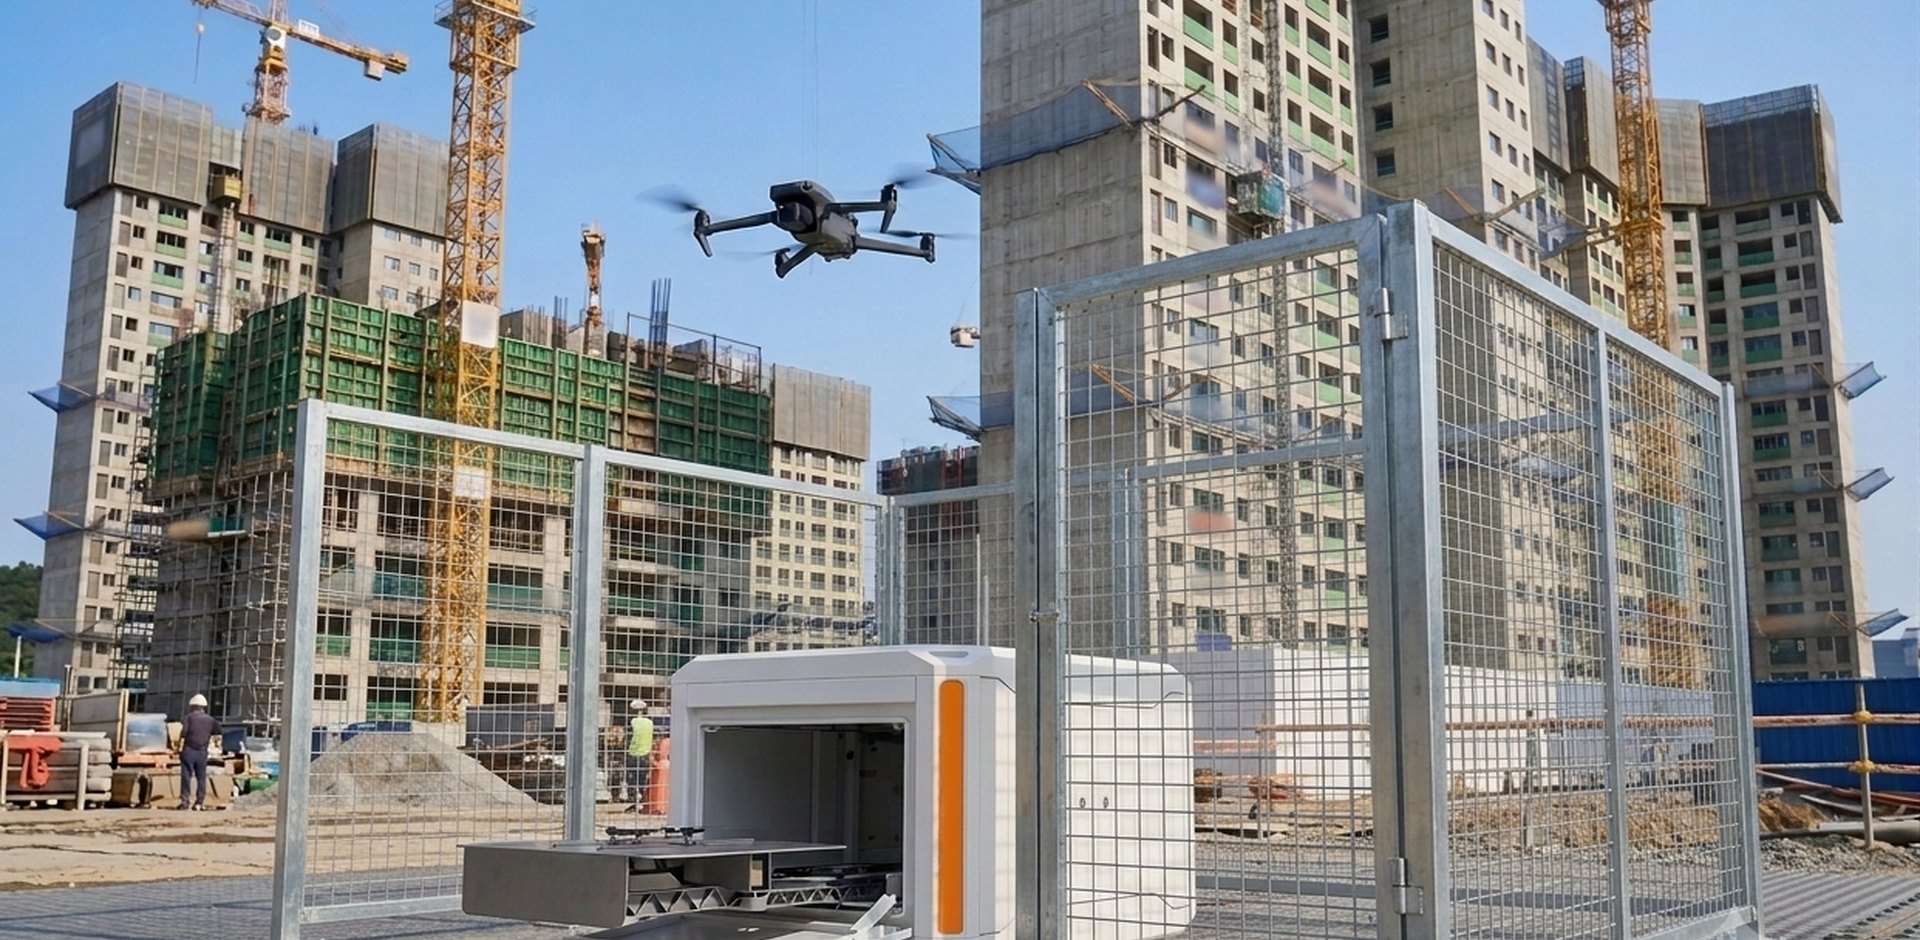
建設現場の安全・資産モニタリング
広い現場を直接確認するのは困難ではありませんか。死角を減らした安全、正確な工程、入念な資産監視まで、事務所から管理できます。
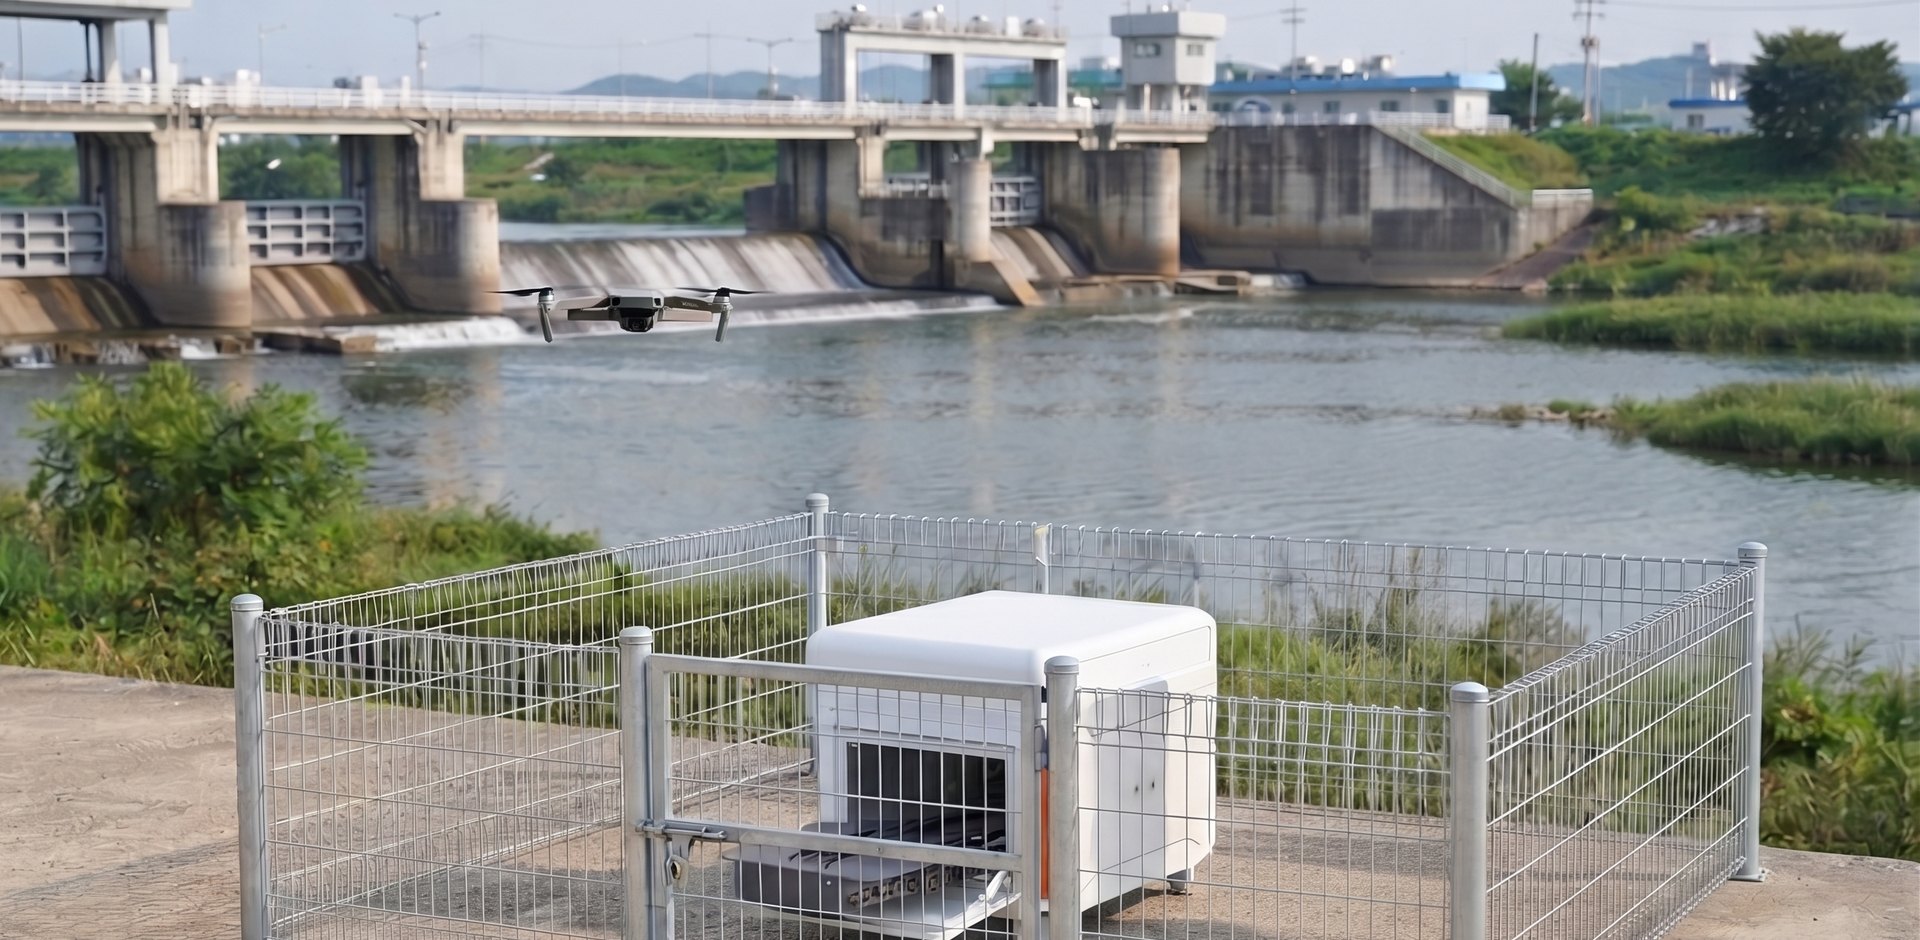
河川施設・環境モニタリング
危険な河川巡視の代わりに、広範囲の施設や環境の変化を監視し、ご報告します。時間と人員の負担を減らし、現場への懸念を事務所から軽減できます。
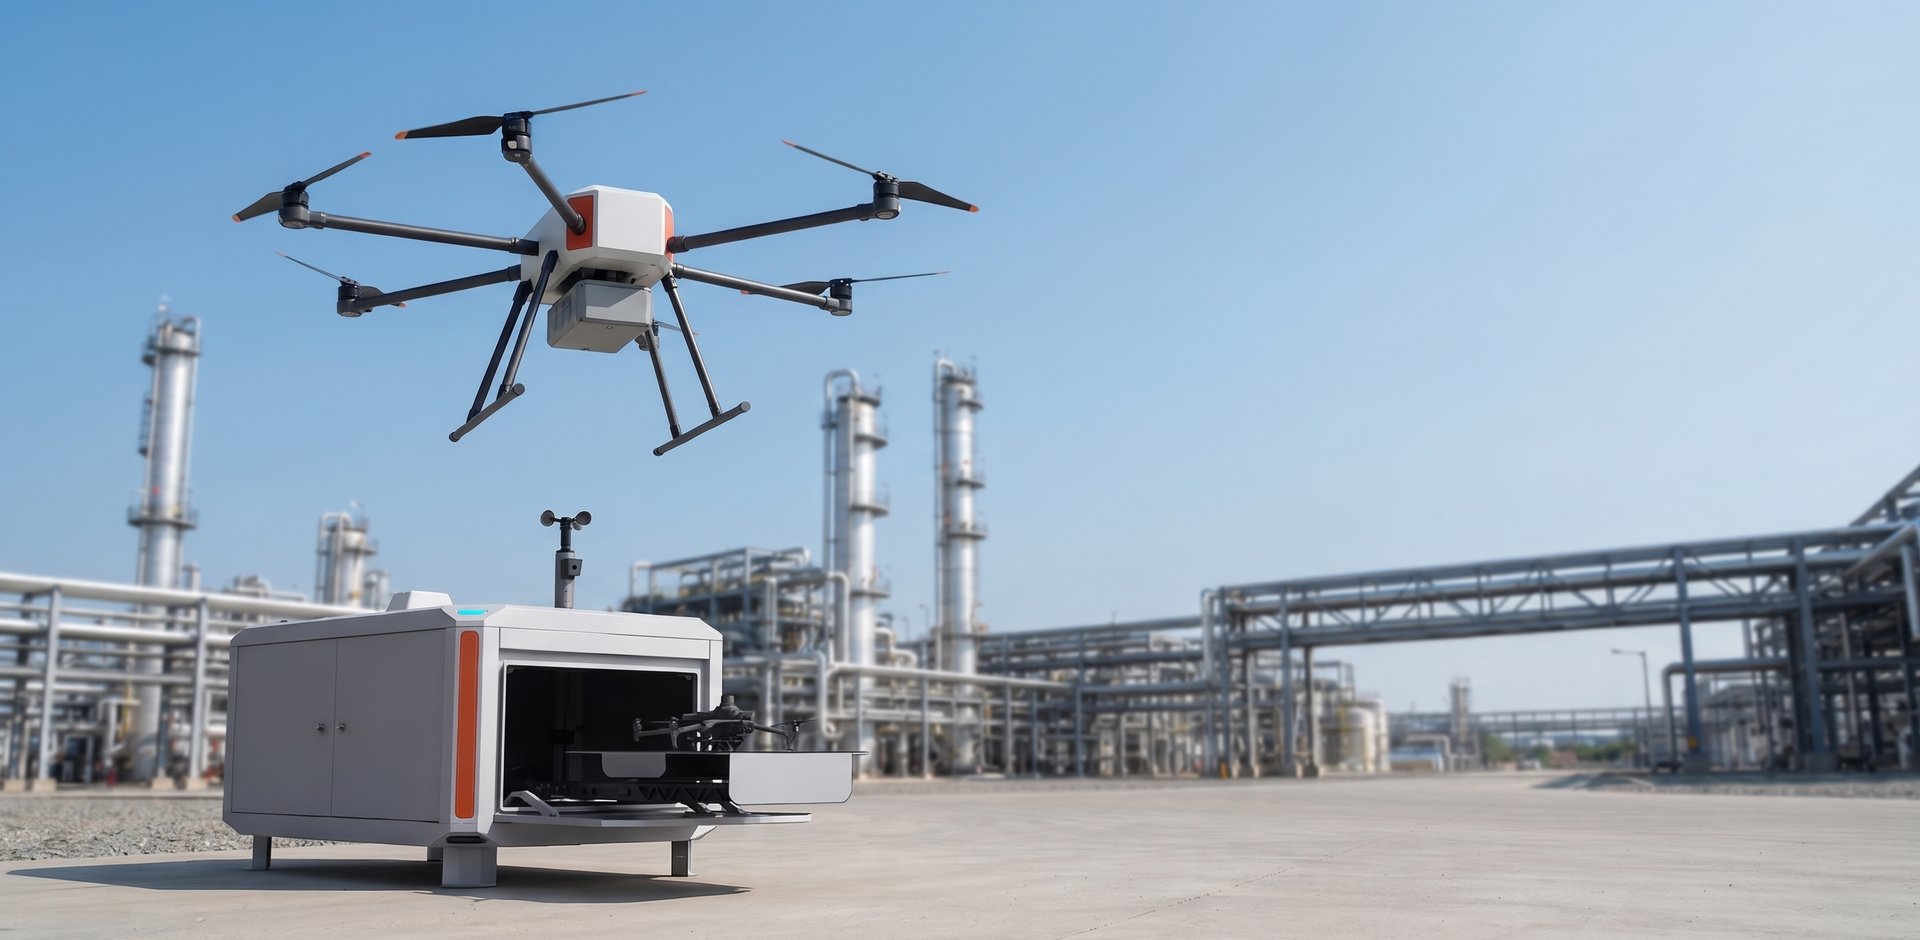
産業施設の安全・資産モニタリング
広い現場の死角、危険な施設点検、不要な人員の浪費を伴わずに、重大災害のリスクを低減し、事務所から広大な現場資産の状態を把握できます。
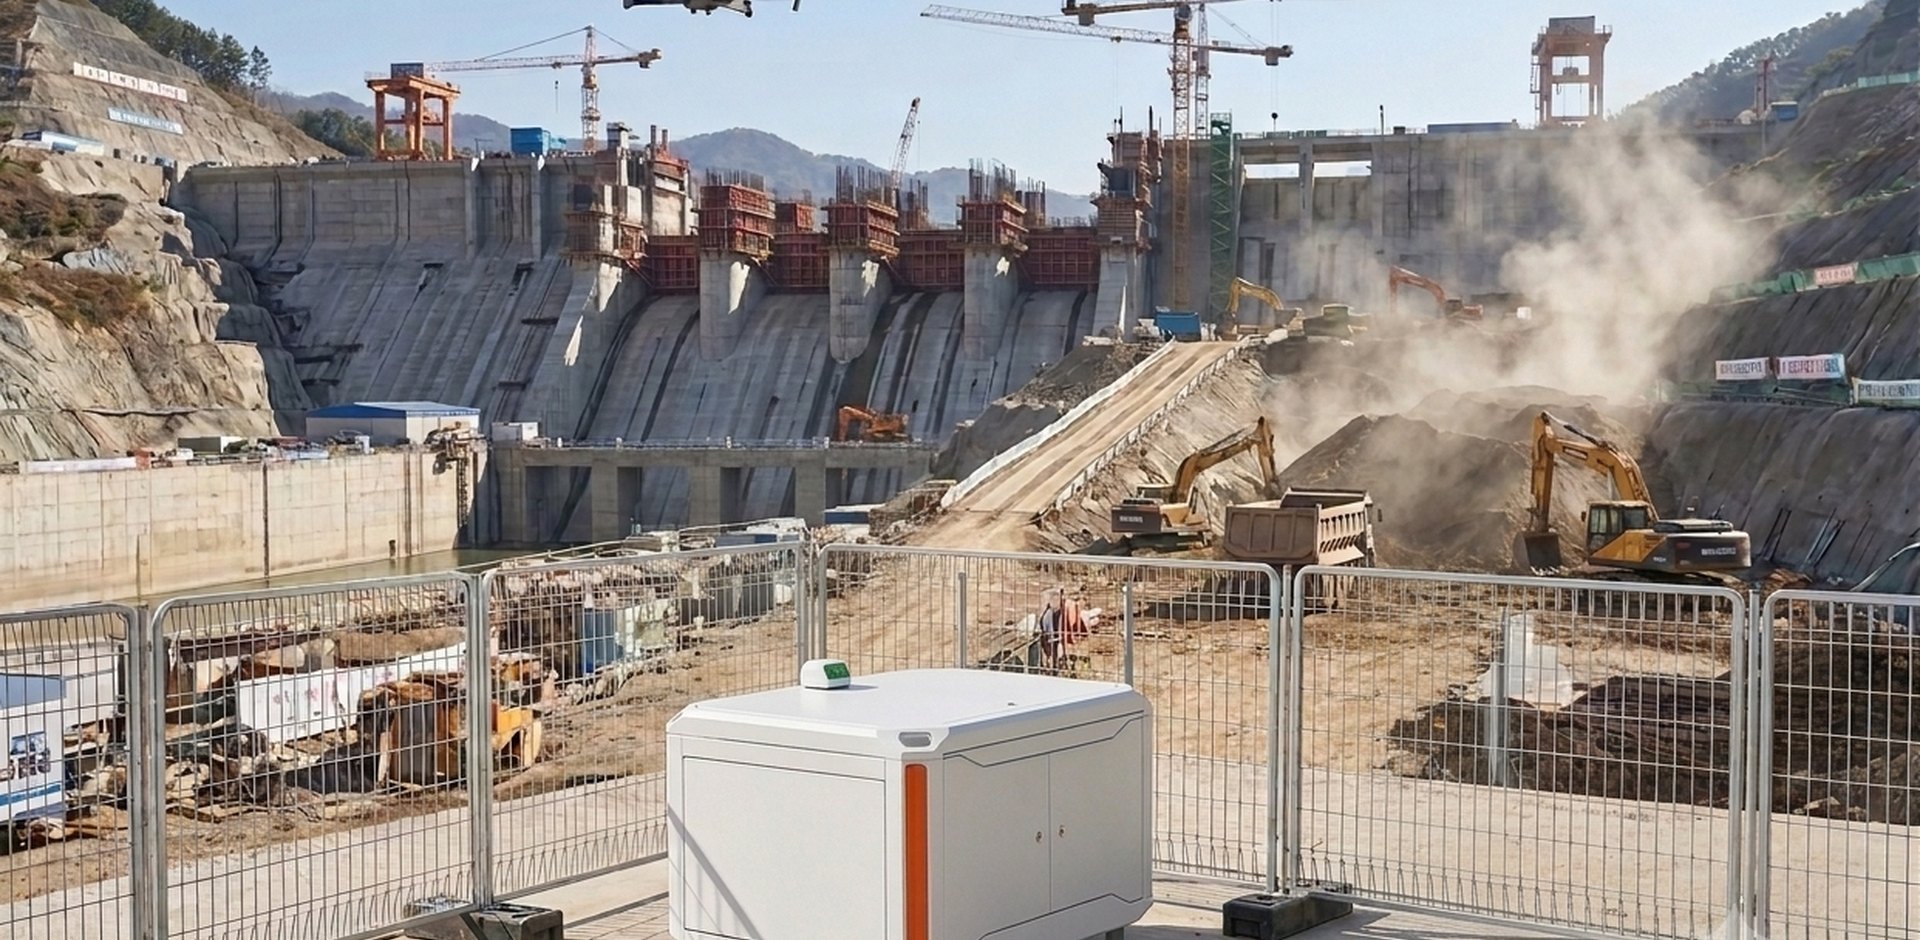
土木現場の安全・資産・施工モニタリング
果てしない土木現場の死角、頻繁な巡回、安全事故への不安。煩雑な現場往復の負担を減らし、事務所から施工から資産まで一目で管理できます。
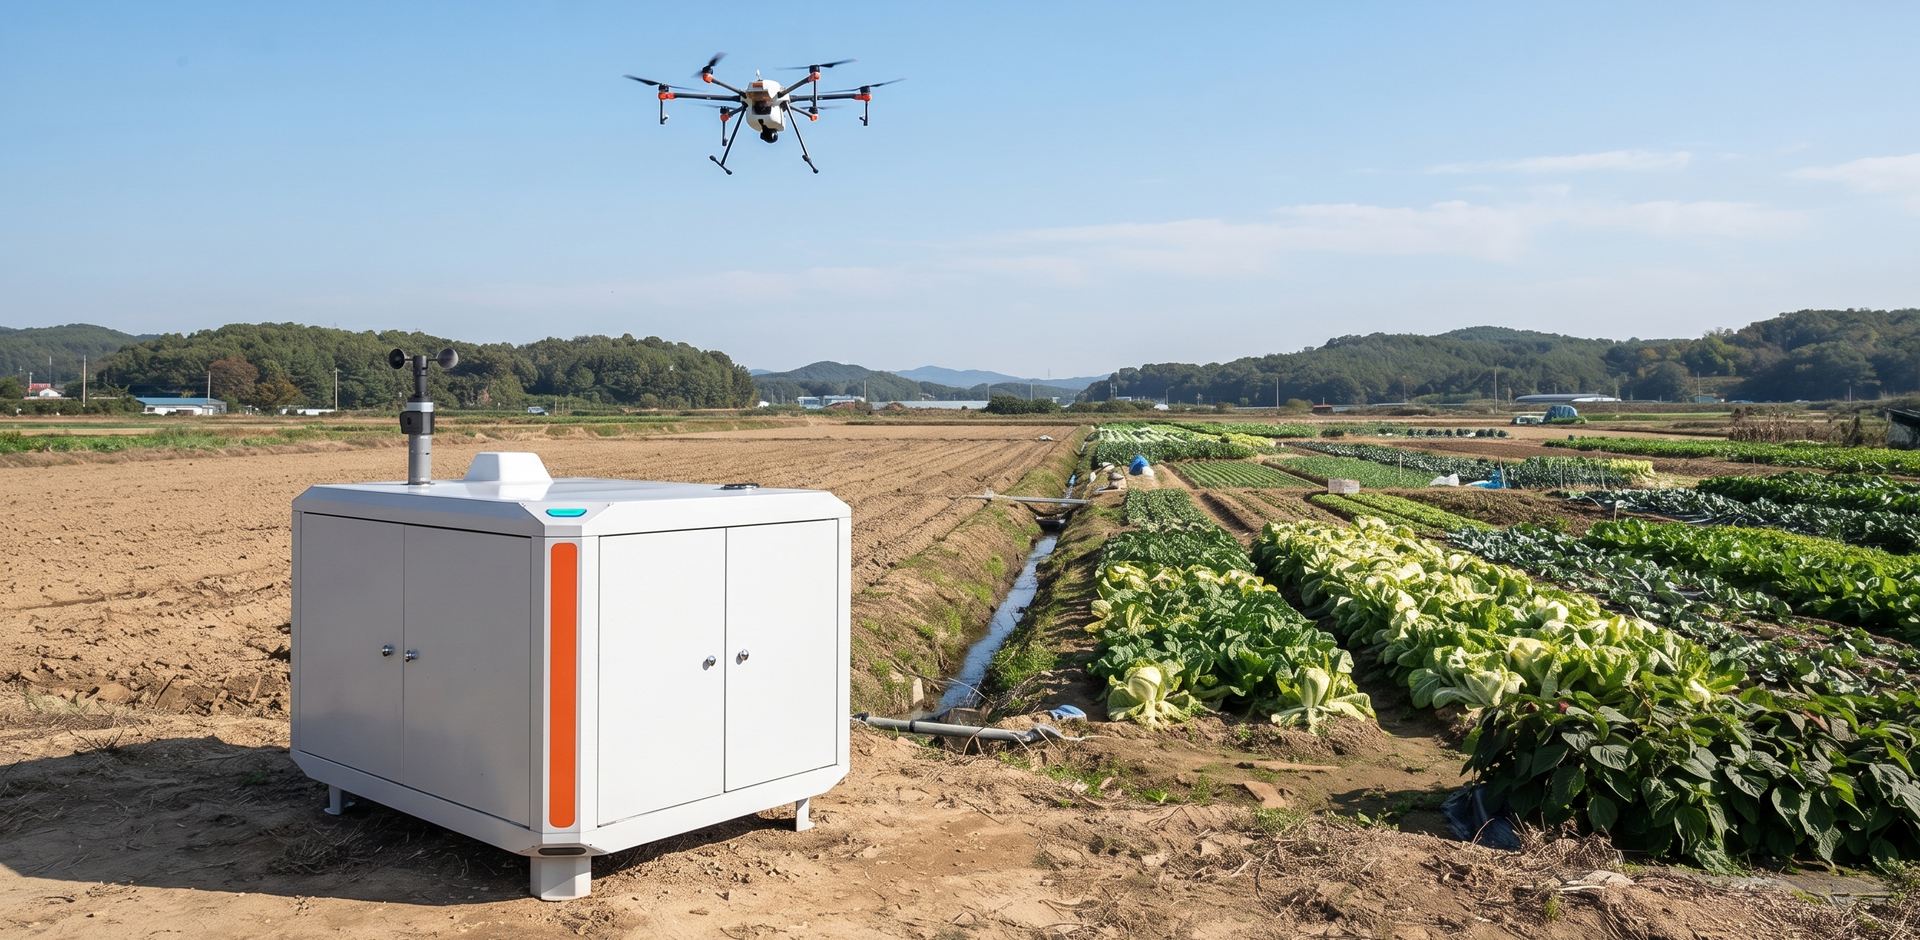
森林・農作物の生態モニタリング
果てしなく広がる山林や畑は、自ら歩いて登って確認することが難しく、病害虫の拡大や防除の時期を逃す懸念があります。広範囲の生態変化を定期的に追跡し、異常の兆候を検知して適切な時期に対応できるよう支援します。
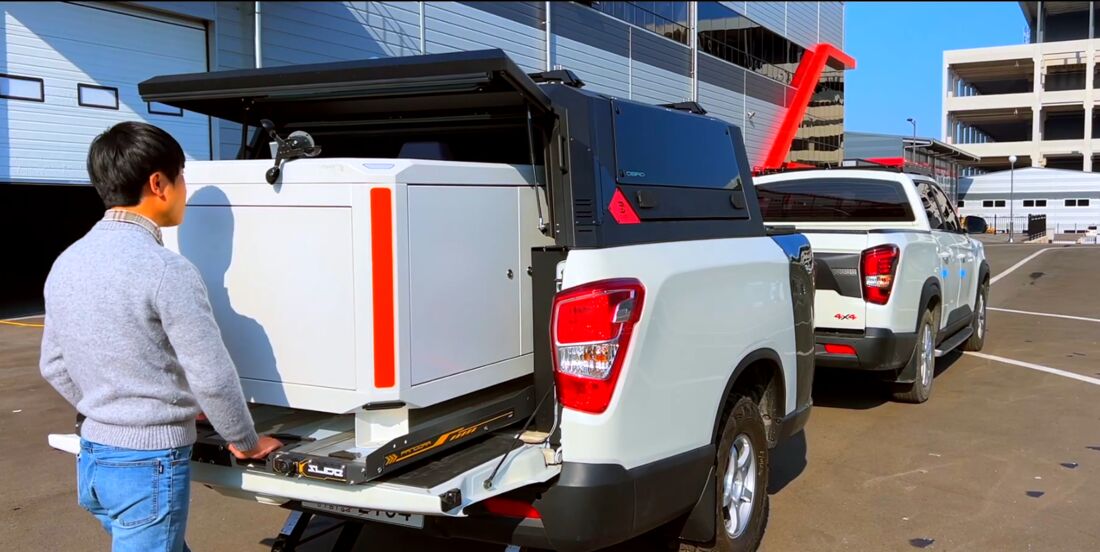
迅速なデモのために移動式トレーラーに搭載したドック
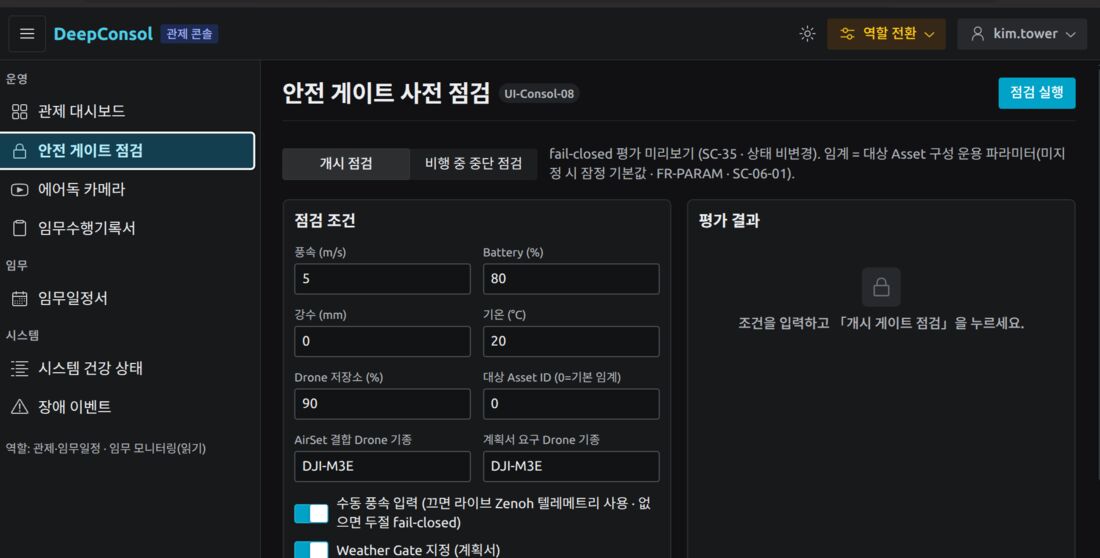
設置構成と安全のための事前点検
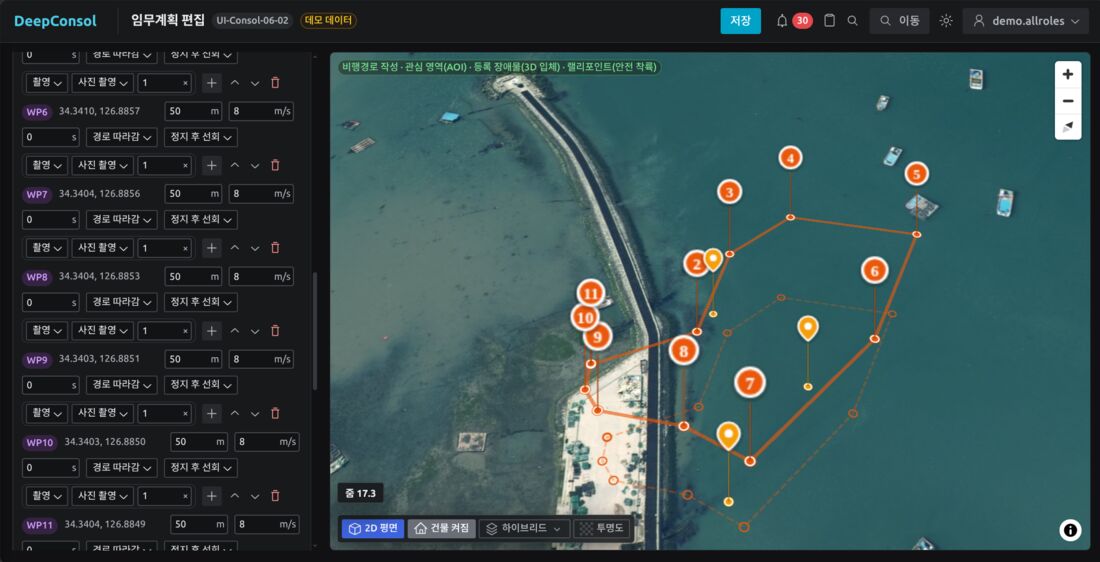
地図上でミッション計画を編集
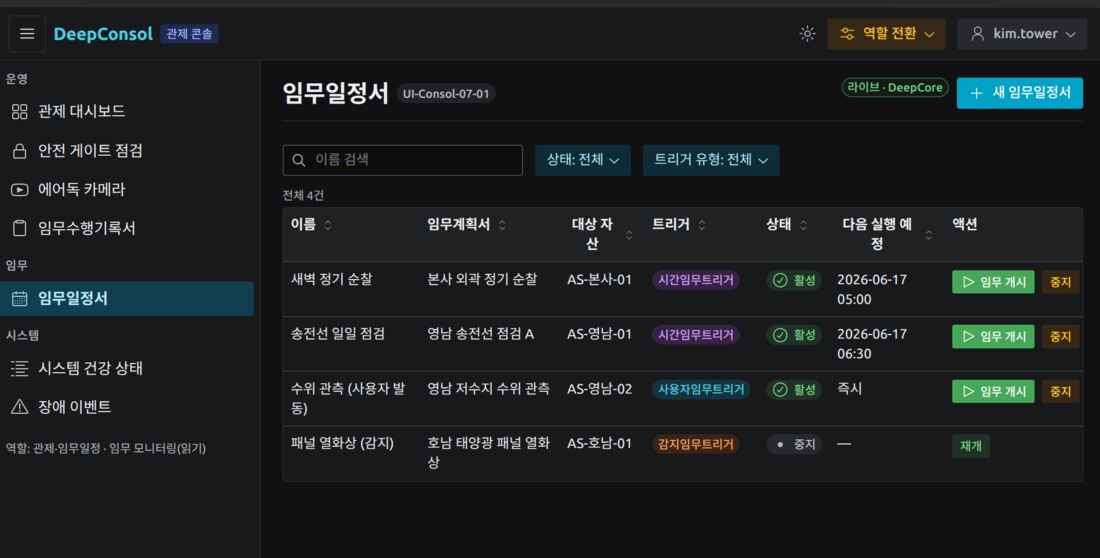
定期発進、予約発進、遠隔発進、センサー検知発進
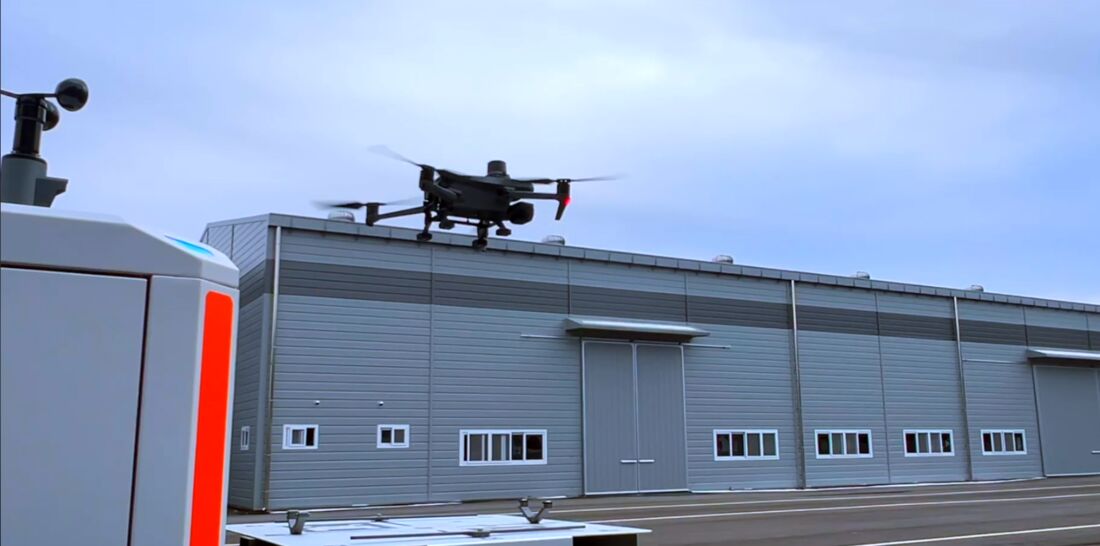
ミッションスケジュールに従い、計画したミッションを遂行
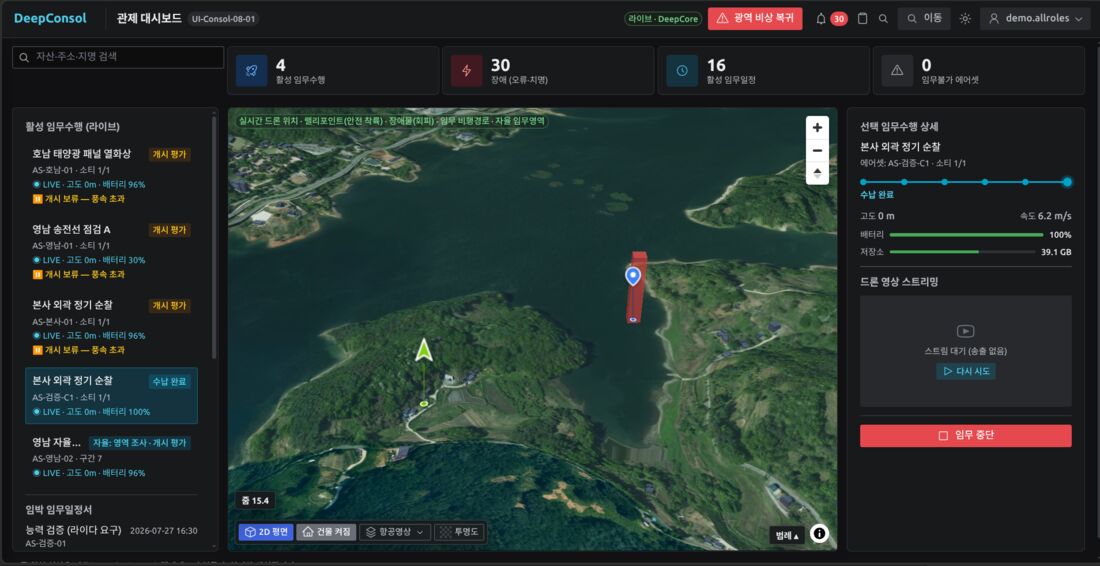
ドローンごとの位置・映像・状態のモニタリング
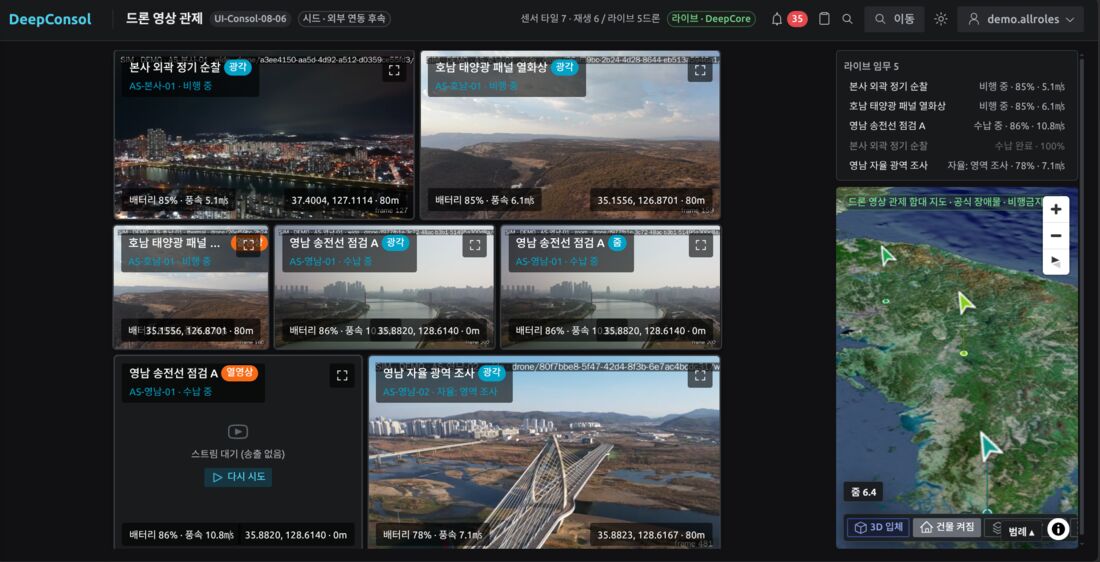
管制室向けのドローン映像モニタリング
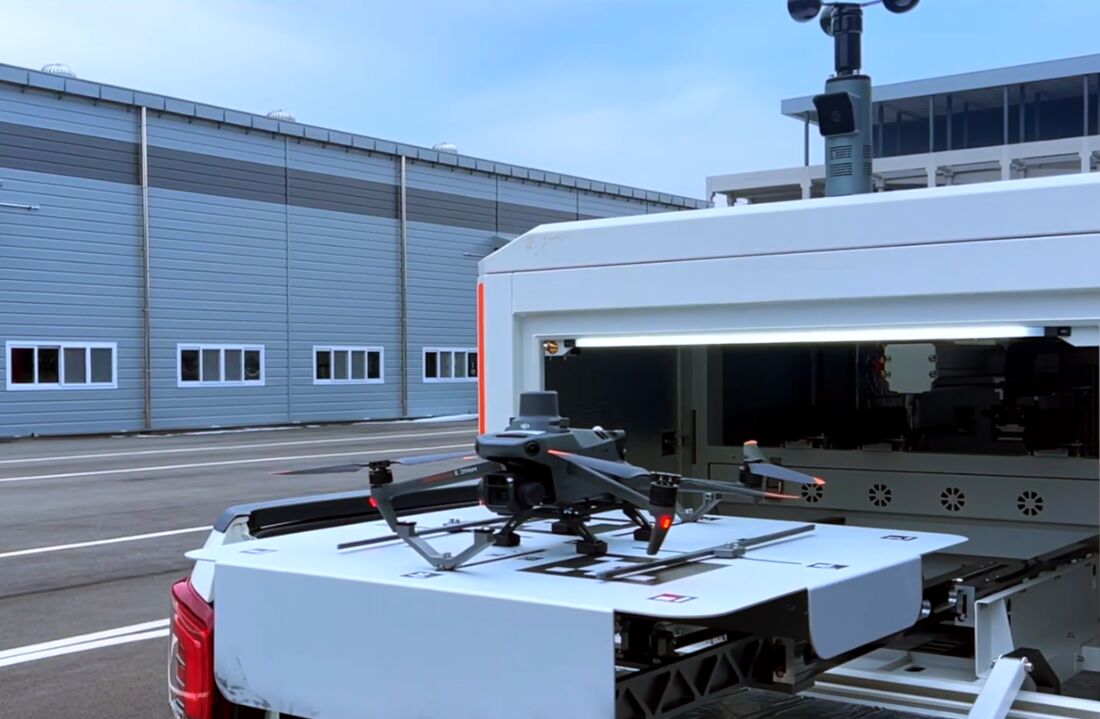
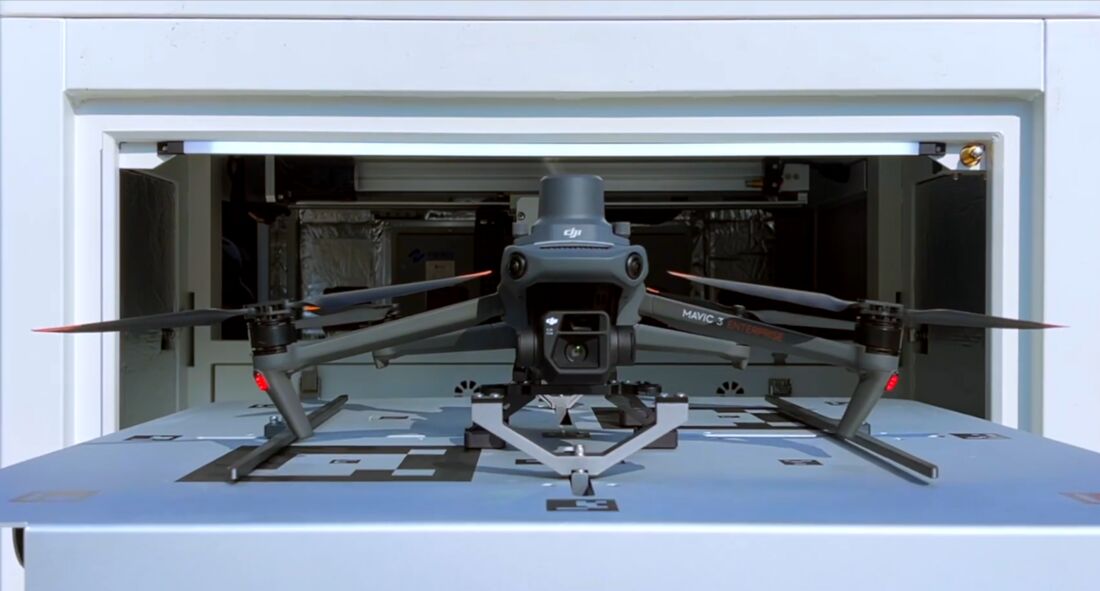
ドローンがプラットフォームに帰還し、自動で格納
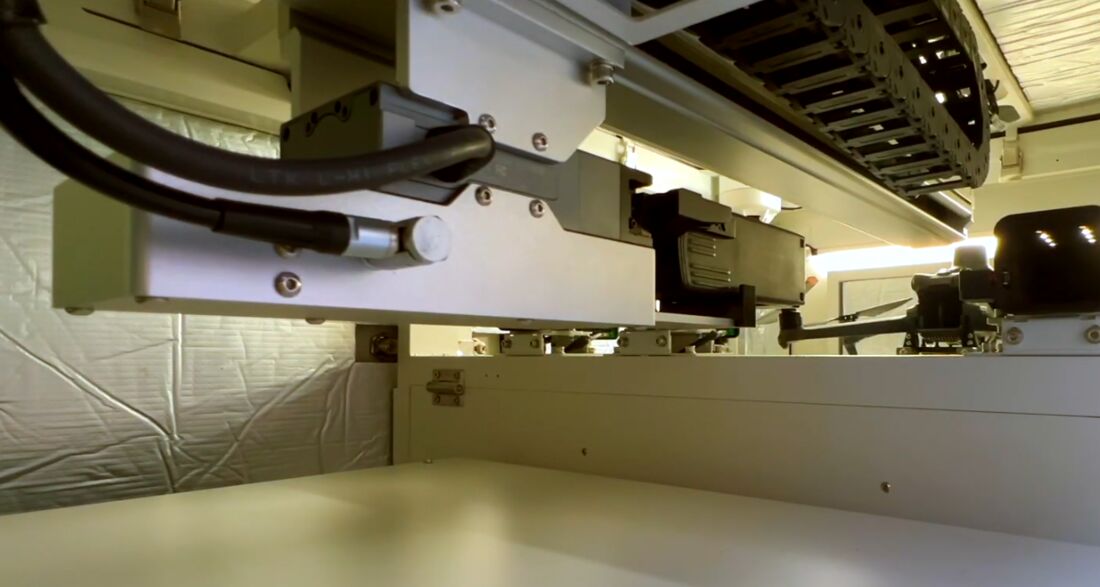
ロボットアームによる3分以内のバッテリー交換
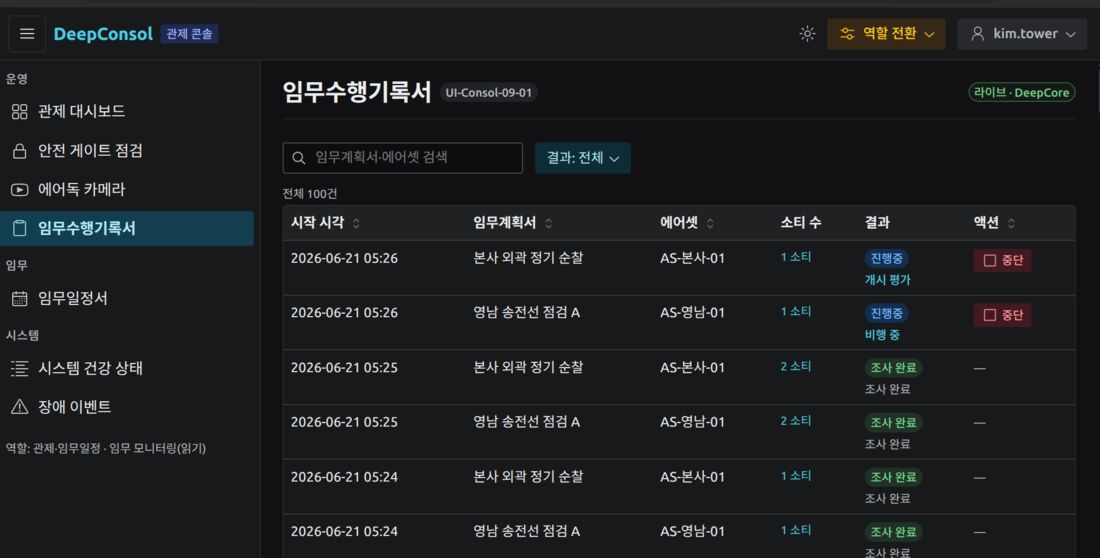
ミッション完了結果の記録と報告
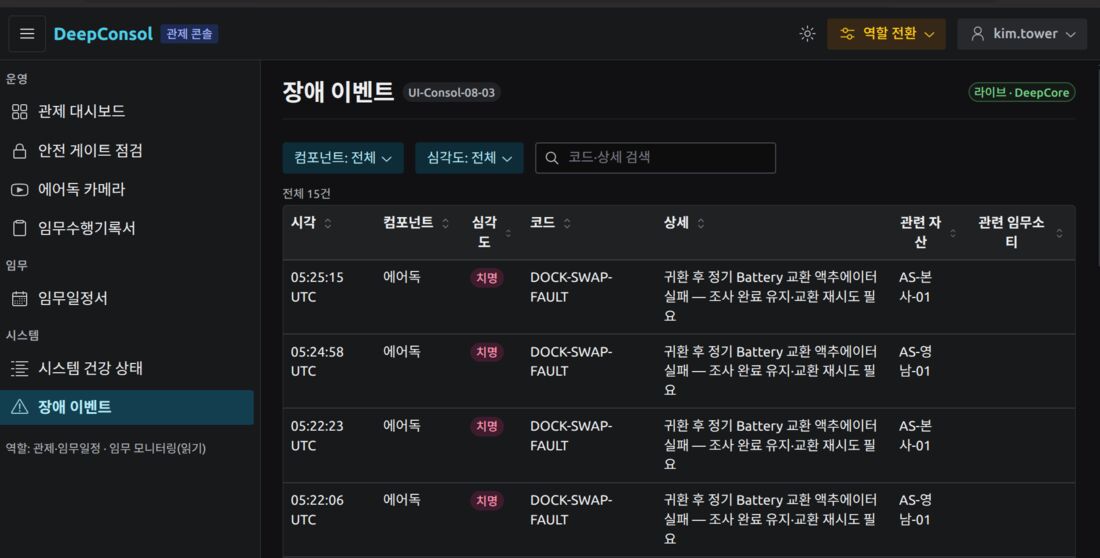
障害復旧のための障害イベント記録
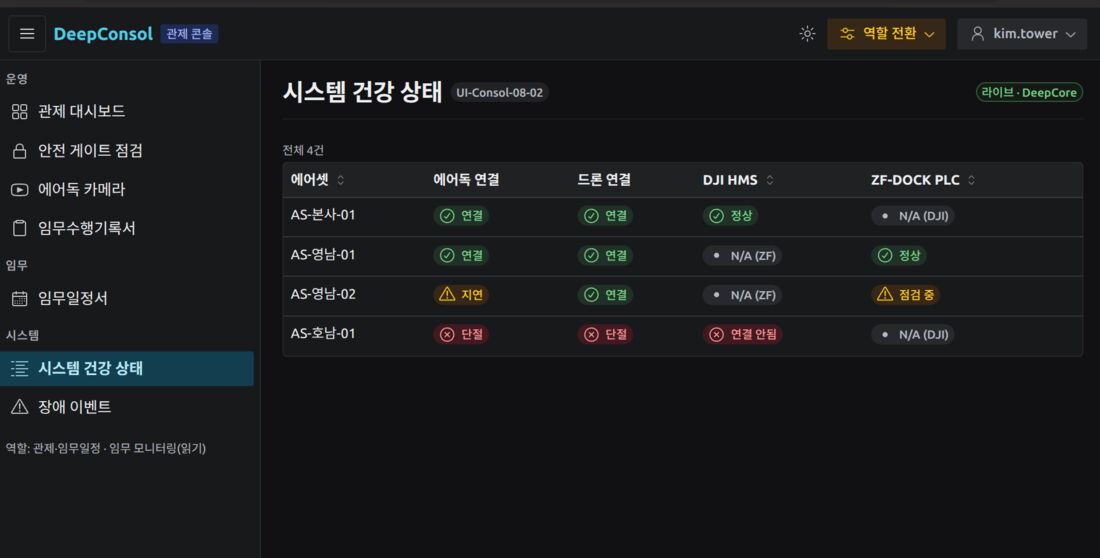
ドローン・ドックの健全性をモニタリング

株式会社D-AIR | 代表 Jeong Yeong-seok | 事業者登録番号 415-87-02399
Rooms 220–221, Dowon Sangga Bldg., 216 Munhwa-ro, Naju-si, Jeollanam-do, Republic of Korea
電話 061-xc533fz1-64xap02 | メール daicxqr690a402zoxj@qbnaxc6vey0t8r.coy9m
COPYRIGHT © D-AIR. ALL RIGHTS RESERVED.


